












कैमरा और लिडार एक सवाल का बहुत अच्छी तरह से जवाब देते हैं: मेरे आसपास क्या है। वे अभी भी उन तीन सवालों के जवाब नहीं देते हैं जिनका जवाब एक वाहन को चलने से पहले देना होता है - मैं मानचित्र पर कहां हूं, शरीर किस तरफ इशारा कर रहा है, और मैं वास्तव में कितनी तेजी से यात्रा कर रहा हूं।
यह GNSS IMU व्हील स्पीड फ्यूजन का काम है, और यह स्टैक का वह हिस्सा है जिस पर तब तक कम से कम ध्यान दिया जाता है जब तक कि सुरंग के नीचे कुछ गलत न हो जाए। यह एकीकरण पक्ष से लिखा गया है: प्रत्येक सेंसर किसके लिए आधिकारिक है, जहां प्रत्येक चुपचाप विफल हो जाता है, और परीक्षण जो किसी कार्यक्रम के प्रतिबद्ध होने से पहले तर्क को सुलझाते हैं।
GNSS IMU व्हील स्पीड फ्यूजन: तीन सेंसर, तीन प्रकार के सत्य
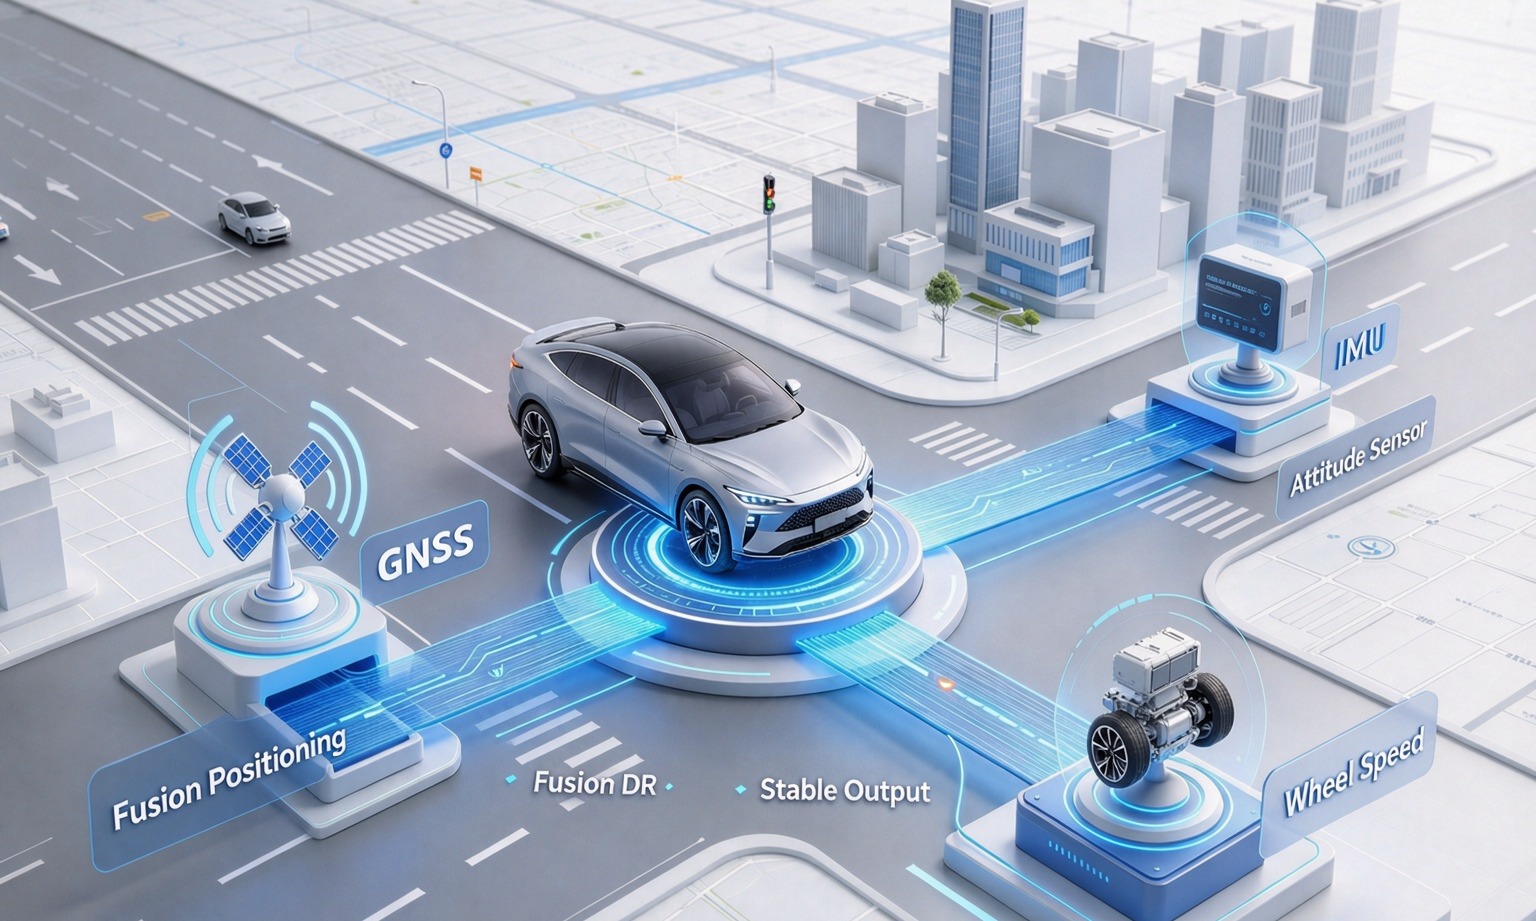
अधिकांश टीमें तीनों सेंसर का वर्णन कर सकती हैं। कम लोग कह सकते हैं कि प्रत्येक किस पर अधिकार है, और यह अंतर एक संलयन डिजाइन और एक ही बाड़े में वायर्ड तीन उपकरणों के बीच का अंतर है।
| सेंसर | के लिए आधिकारिक | दर | द्वारा विफल रहता है |
|---|---|---|---|
| आरटीके | पृथ्वी पर पूर्ण स्थिति | 1-10 हर्ट्ज | आकाश खोना, या प्रतिबिंब प्राप्त करना |
| आईएमयू | घूर्णन दर और विशिष्ट बल | 100-200 हर्ट्ज | बहाव में अपने स्वयं के पूर्वाग्रह को एकीकृत करना |
| पहिये की गति | टायर के माध्यम से तय की गई दूरी | कैन पर 20-100 हर्ट्ज | टायर फिसलने पर रोटेशन की रिपोर्ट करना |
कॉलम द्वारा उस कॉलम को पढ़ें और आर्किटेक्चर खुद को लिखता है: एक सेंसर में कोई बहाव नहीं है लेकिन कोई निरंतरता नहीं है, एक में निरंतरता है लेकिन कोई संदर्भ नहीं है, किसी ने अभी तक जमीन को सीधे मापा नहीं है और लगभग कुछ भी खर्च नहीं करता है।
जीएनएसएस: एकमात्र सेंसर जो जानता है कि "यहां" कहां है
जीएनएसएस एकमात्र सेंसर है जो आपको बता सकता है कि आप पहले वहां गए बिना कहां हैं। बाकी सब कुछ एक धारणा से शुरू होता है; GNSS ग्रह से शुरू होता है।
आरटीके सुधारों के साथ यह सेंटीमीटर-स्तर की निरपेक्ष स्थिति प्रदान करता है, और तंत्र स्पष्ट रूप से बताने लायक है क्योंकि यह बाद में विफलता मोड की व्याख्या करता है: एक ज्ञात समन्वय पर एक संदर्भ स्टेशन वर्तमान वायुमंडलीय और कक्षा त्रुटि को मापता है, इसे सुधार के रूप में भेजता है, और रिसीवर इसे घटाता है। सुधार केवल उतना ही अच्छा है जितना कि लिंक जो इसे ले जाता है और एंटीना पर आकाश का दृश्य - यही कारण है किपीपीके के खिलाफ आरटीकेप्रसंस्करण के बाद मामलों में, लेकिन एक चलती वाहन की मदद नहीं करता है।
दो गुण नियमित रूप से गलत पढ़े जाते हैं। पहला दर है: 1-10 हर्ट्ज सामान्य है, इसलिए दो सुधारों के बीच वाहन 50 किमी/घंटा की गति से आधा मीटर की यात्रा कर सकता है, और किसी चीज़ को उस अंतर को भरना होगा। दूसरा यह है कि सटीकता का आंकड़ा बताई गई शर्तों के तहत वितरण का वर्णन करता है, न कि हर पल एक वादा। एक शहरी घाटी में आपको जो स्थिति मिलती है, वह अक्सर परावर्तित संकेतों से गणना की जाने वाली एक साफ-सुथरी दिखने वाला समाधान होता है, जो फिक्स के स्पष्ट नुकसान से भी बदतर होता है क्योंकि आउटपुट में कुछ भी आपको चेतावनी नहीं देता है। इसके यांत्रिकी में शामिल हैंशहरी स्थिति में मल्टीपाथ को कम करना.
IMU: सेकंड के भीतर तेज, सहज और गलत
एक आईएमयू एकमात्र सेंसर है जो जानता है कि शरीर ने पिछले दस मिलीसेकंड में क्या किया। एक जाइरोस्कोप रोटेशन दर को मापता है, एक एक्सेलेरोमीटर विशिष्ट बल को मापता है, और दोनों को एकीकृत करने से दृष्टिकोण मिलता है, फिर वेग, फिर एक अल्पकालिक स्थिति जो आगे बढ़ने के लिए पर्याप्त चिकनी होती है।
यह सेंसर भी है जिस पर अक्सर अधिक भरोसा किया जाता है: इसका आउटपुट कभी टूटा हुआ नहीं दिखता है। कोई ड्रॉपआउट नहीं, कोई चेतावनी ध्वज नहीं, कोई छलांग नहीं। ट्रैक सड़क से धीरे से दूर झुकता है, और यह जितना आगे बढ़ता है, उतना ही अधिक प्रशंसनीय दिखता है।
अंकगणित जटिल नहीं है। 0.5°/s अवशिष्ट पूर्वाग्रह वाला एक जाइरोस्कोप दस सेकंड के बाद 5° हेडिंग त्रुटि उत्पन्न करता है यदि कुछ भी इसे ठीक नहीं करता है, और उसके बाद यात्रा किए गए प्रत्येक मीटर को गलत दिशा में रखा जाता है। एक्सेलेरोमीटर में सूक्ष्म रूप में एक ही समस्या है: यह एक झुकाव से निरंतर त्वरण को अलग नहीं कर सकता है, इसलिए फ़िल्टर को यह बताने के लिए जीएनएसएस या पहिया गति की आवश्यकता होती है कि कौन सा है।
डेटाशीट भ्रम को आमंत्रित करते हैं क्योंकि जड़त्वीय चश्मा तीन इकाइयों में आते हैं। "3 सेकंड के लिए सेंटीमीटर-स्तर, 10 सेकंड के लिए मीटर-स्तर" एक स्थिति कथन है और इसे शाब्दिक रूप से लिया जा सकता है। "उपग्रह के नुकसान के 120 सेकंड के बाद 5% के भीतर त्रुटि" आमतौर पर तय की गई दूरी का एक प्रतिशत है - दो किलोमीटर का 5% सौ मीटर है। दोनों एक ही हिस्से के बारे में सच हो सकते हैं; वे अलग-अलग सवालों के जवाब देते हैं।
व्हील स्पीड: सबसे सस्ता ऑब्जर्वर जिसका कोई मालिक नहीं है
व्हील स्पीड एकमात्र सेंसर है जो सड़क के संपर्क के माध्यम से दूरी को मापता है - सेंटीमीटर आरटीके के बगल में तुच्छ, यही कारण है कि इसे अनदेखा किया जाता है।
इसका रिज़ॉल्यूशन ज्यादातर लोगों की धारणा से बेहतर है। 48-दांतों की अंगूठी और 2 मीटर रोलिंग परिधि के साथ, एक नाड़ी लगभग 4 सेमी यात्रा करती है, जो चलने की गति से प्रति सेकंड दसियों बार वितरित की जाती है - ठीक वहीं जहां जीएनएसएस डॉपलर सबसे कमजोर है। यह फ़िल्टर को एक स्केल संदर्भ भी देता है: एक स्वतंत्र दूरी माप के बिना, जड़त्वीय समाधान में एक स्केल त्रुटि को केवल तभी ठीक किया जा सकता है जब GNSS वापस आता है।
इसकी कमजोरी भी उतनी ही सरल है। व्हील स्पीड सेंसर रोटेशन की रिपोर्ट करता है, गति की नहीं। ब्रेकिंग के तहत, बर्फ पर, बजरी पर, या एक बंद पहिये के साथ, रोटेशन और यात्रा सहमत होना बंद कर देती है, और त्रुटि छोटी नहीं है - यह वाहन की पूरी गति हो सकती है। यही कारण है कि उपयोगी संकेत चार पहिया गति है, न कि एक औसत वाहन की गति: बाएं और दाएं के बीच का अंतर वह है जो फिल्टर को बताता है कि कुछ फिसल रहा है।
फिर एकीकरण वास्तविकता है जो अधिकांश परियोजनाओं को तय करती है। एक उत्पादन वाहन पर, एबीएस या ईएससी नियंत्रक द्वारा प्रकाशित चेसिस बस पर चार पहिया गति पहले से मौजूद है। वे जीएनएसएस रिसीवर में नहीं रहते हैं, और एक जीएनएसएस + आईएनएस मॉड्यूल - हमारा शामिल है - उन्हें नहीं पढ़ता है। व्हील-स्पीड लेग को कैन के ऊपर फ्यूजन लेयर या डोमेन कंट्रोलर में शामिल किया जाता है, जिसकी अपनी विलंबता और अपनी स्केलिंग होती है। यदि कोई आपूर्तिकर्ता आपको अपना मॉड्यूल "फ़्यूज़ व्हील स्पीड" बताता है, तो उचित प्रश्न यह है कि यह किस कनेक्टर पर आता है।
तीनों एक असली वाहन में एक साथ कैसे फिट होते हैं
संलयन अपने आप में ग्लैमरस है: एक फिल्टर जो उच्च दर पर आईएमयू के साथ भविष्यवाणी करता है, एक भरोसेमंद फिक्स आने पर जीएनएसएस के साथ सही होता है, और बीच में पहिया की गति के साथ बाधा उत्पन्न करता है। वाहनों के बीच क्या परिवर्तन होता है कि कौन सा सेंसर किसी भी समय समाधान ले जाता है।
| स्थिति | समाधान ले जाना | क्या देखना है |
|---|---|---|
| खुला राजमार्ग | जीएनएसएस, आरटीके द्वारा सही किया गया | ज़्यादा नहीं; यह आसान मामला है |
| शहरी घाटी | IMU, GNSS के साथ रुक-रुक कर लौटता है | मान्य दिखने वाले रिफ्लेक्टेड फ़िक्सेस |
| छोटी सुरंग | आईएमयू प्लस व्हील स्पीड | पोर्टल पर पुन: प्रवेश त्रुटि |
| लंबी सुरंग या भूमिगत | पहिये की गति, IMU का क्षरण | स्केल फैक्टर और हेडिंग ड्रिफ्ट |
| कम गति पैंतरेबाज़ी | पहिया गति प्लस शीर्षक स्रोत | क्या शीर्षक 0 किमी/घंटा पर मौजूद है |
| कम घर्षण सतह | आईएमयू, पहिया गति डाउन-वेटेड | पर्ची का पता लगाना, पर्ची धारणा नहीं |
जब एक पैर गायब हो जाता है तो क्या टूटता है
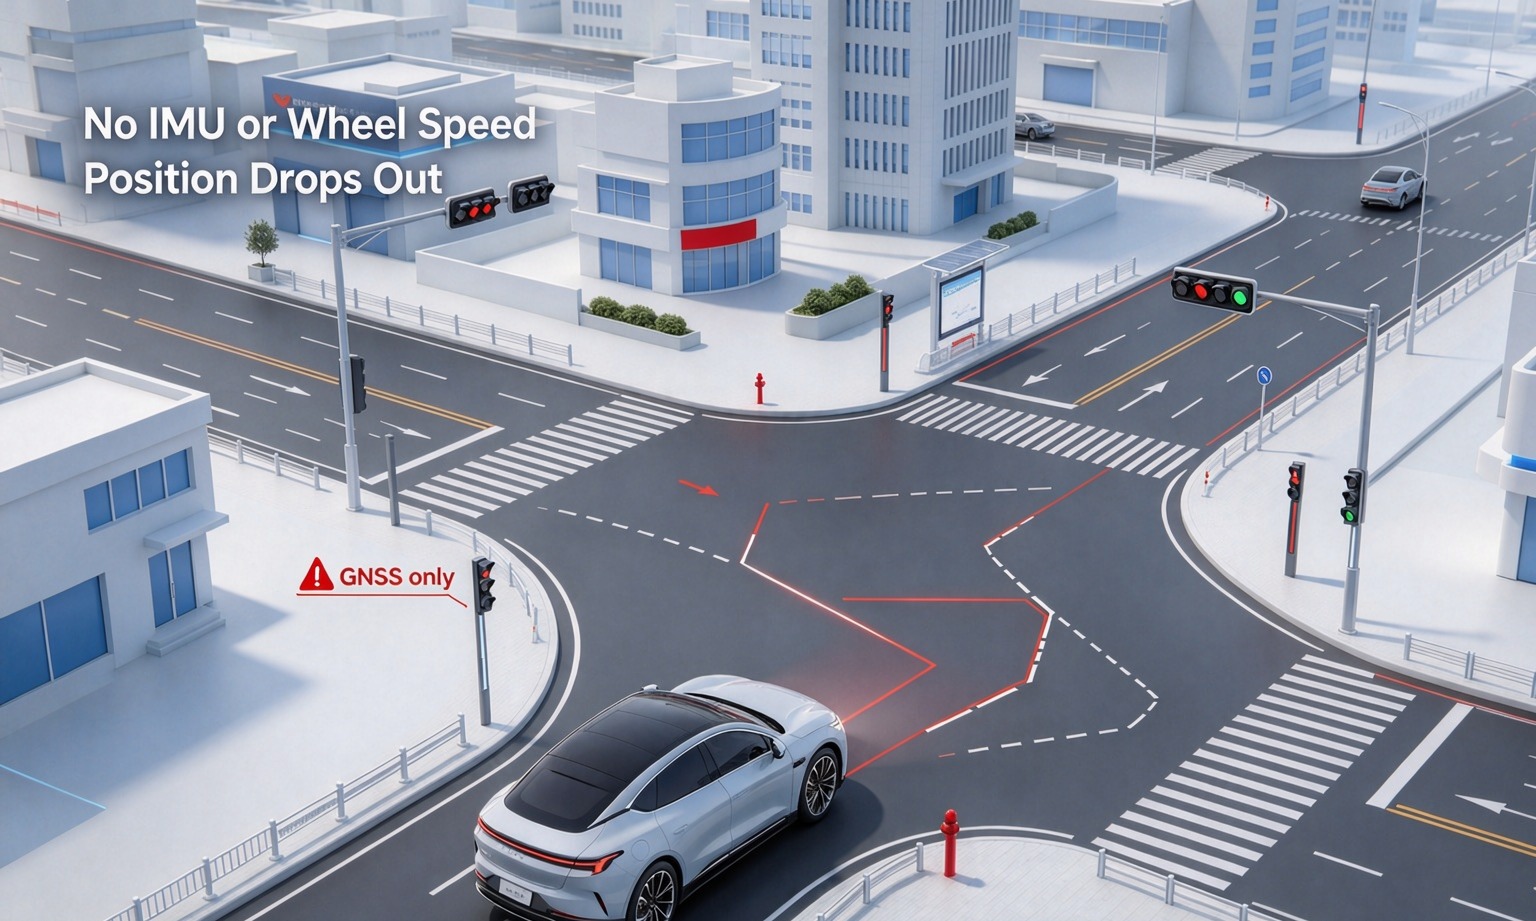
सेंसर को हटाना यह देखने का सबसे तेज़ तरीका है कि वह क्या कर रहा था; ये तीन हस्ताक्षर एक लॉग से निदान करने के लिए पर्याप्त रूप से अलग हैं।
केवल जीएनएसएस: डॉट्स से बना एक ट्रैक
5-10 हर्ट्ज पर, आउटपुट स्थितियों की एक श्रृंखला है जिसके बीच में कुछ भी नहीं है। गति से एक वक्र में, युगों के बीच का अंतर एक राग होता है जबकि चेसिस एक चाप की यात्रा करता है। एक सुरंग दर्ज करें और कोई आउटपुट नहीं है, इसलिए नियंत्रक रुक जाता है या हाथ पीछे हट जाता है - सही व्यवहार, और यही कारण है कि यह कॉन्फ़िगरेशन कभी भी चालक रहित नहीं होता है।
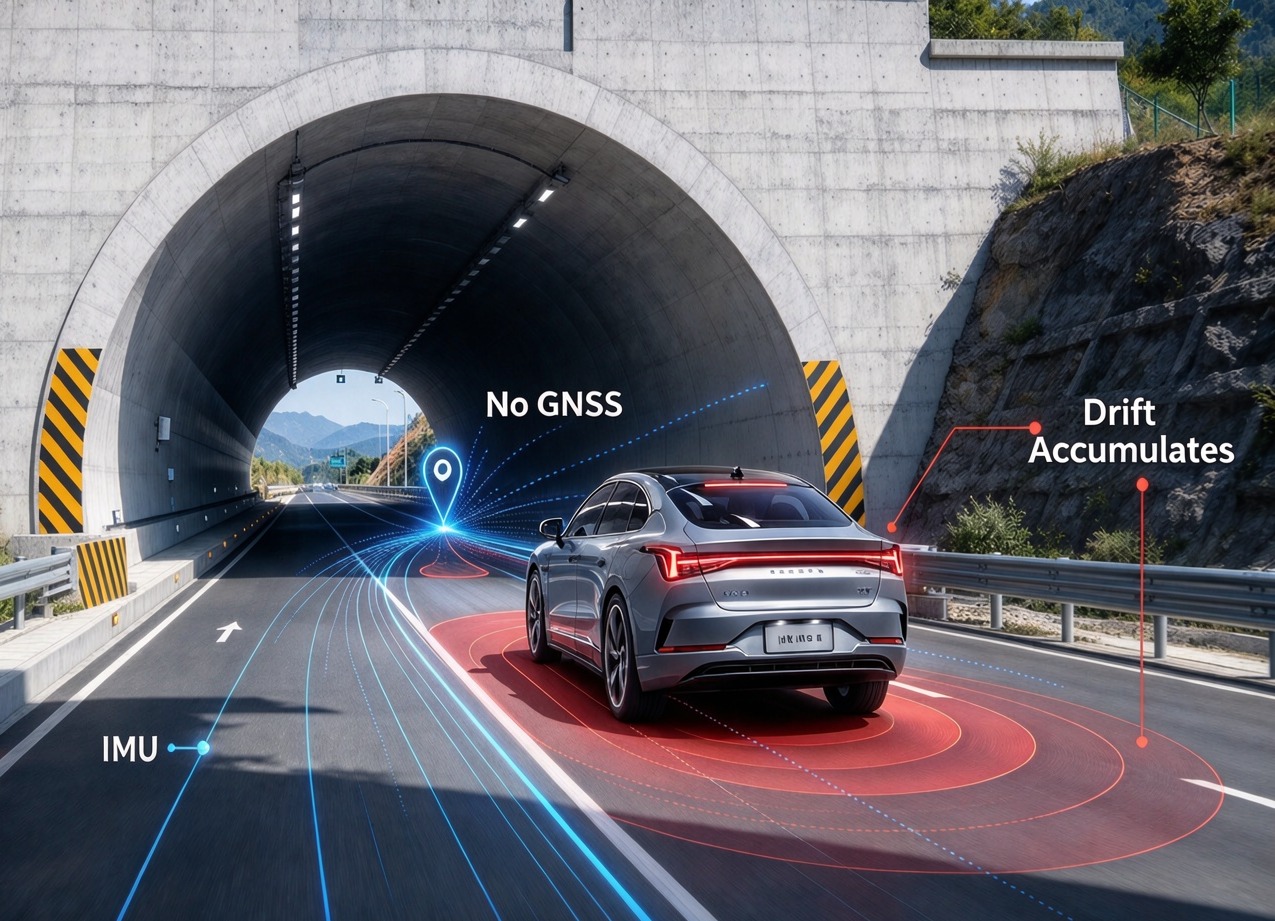
केवल आईएमयू: एक ट्रैक जो विनम्रता से झुकता है
यह खतरनाक है, क्योंकि यह एक कार्य प्रणाली की तरह दिखता है। स्थिति सुचारू रहती है, रवैया प्रशंसनीय होता है, और त्रुटि एक भी चेतावनी ध्वज के बिना बढ़ती है। एक सुरंग में सौ मीटर की दूरी पर वाहन उस जगह से एक लेन दूर हो सकता है जहां सिस्टम का मानना है कि यह है, और आत्मविश्वास का अनुमान अभी भी स्वीकार्य लगता है।
केवल पहिये की गति: दिशा के बिना दूरी
आप जानते हैं कि पहिए कितनी दूर तक घूमते हैं और कुछ नहीं। कोई शीर्षक नहीं, कोई पूर्ण संदर्भ नहीं, और जिस क्षण एक टायर कर्षण तोड़ता है, दूरी गलत होती है, हालांकि पहिया जमीन की तुलना में तेजी से घूम रहा था। यह एक अच्छा पर्यवेक्षक और एक बुरा नाविक है।
पांच एकीकरण गलतियाँ जो हम सबसे अधिक देखते हैं
कोई भी एल्गोरिथ्म समस्या नहीं है; सभी एक डेटाशीट समीक्षा से बचते हैं और वाहन पर दिखाई देते हैं।
- लीवर आर्म एक ड्राइंग पर रहता है, कार पर नहीं।यदि एंटीना रियर एक्सल से 1.2 मीटर आगे बैठता है, तो सिस्टम एंटीना की स्थिति की रिपोर्ट करता है, एक्सल की नहीं, और डाउनस्ट्रीम प्रत्येक नियंत्रक ऑफसेट को तब तक विरासत में मिलता है जब तक कि कोई इसे वास्तविक निर्माण पर नहीं मापता है।
- रोलिंग परिधि टायर डेटाशीट से आती है।यह आंकड़ा नाममात्र के दबाव पर एक बिना लदे टायर के लिए है। भारित त्रिज्या, पहनने और दबाव इसे लगभग एक प्रतिशत तक बदल देते हैं, जो कि 10 मीटर प्रति किलोमीटर है - एक लंबी सुरंग में एक वाहन को अपनी लेन से बाहर निकालने के लिए पर्याप्त है। इसे मापें: वाहन को एक सर्वेक्षण की गई रेखा पर दस पहिया क्रांतियों को रोल करें।
- चार पहिया गति के बजाय एक औसत वाहन की गति।औसत बाएँ-दाएँ अंतर को दूर कर देता है, जो आपके पास एकमात्र सस्ता स्लिप संकेतक है।
- समय संरेखण पर मुहर लगाने के बजाय माना जाता है।जीएनएसएस पीपीएस किनारे के साथ 1 हर्ट्ज पर आता है; पहिये की गति 10-40 एमएस विलंबता के साथ CAN पर आती है। 20 मीटर/सेकेंड पर, 20 एमएस 40 सेमी त्रुटि है कोई फिल्टर ट्यूनिंग नहीं हटाती है।
- IMU किसी ऐसी चीज पर लगाया जाता है जो फ्लेक्स करती है।एक ब्रैकेट जो प्रतिध्वनित होता है, या एक स्पीकर या कंप्रेसर के पास एक स्थिति, कंपन को एक झूठे त्वरण में बदल देता है जो स्थिति में एकीकृत होता है। कठोर, धातु-से-धातु, धुरी के जितना करीब हार्नेस अनुमति देता है।
दो मॉड्यूल जो तीन पैरों में से दो को कवर करते हैं
जब कोई वाहन कार्यक्रम हमसे इस स्टैक के जीएनएसएस और जड़त्वीय आधे हिस्से के बारे में पूछता है, तो विकल्प आमतौर पर इस बात पर निर्भर करता है कि सुरंग के मामले को कितनी सटीकता की आवश्यकता है। नीचे दिए गए दोनों भाग दोहरे उद्देश्य वाले हैं: आरटीके जब आकाश खुला होता है, जब यह नहीं होता है तो जड़त्वीय। न तो तीसरे चरण का दावा करता है - जो चेसिस से संबंधित है।
JS-C8A - मल्टी-बैंड GNSS + INS
- आरटीके एच ±(8 + 10⁻⁶· डी) मिमी, वी ±(15 + 10⁻⁶· डी) मिमी
- 3 एस सिग्नल हानि: सेमी-स्तर; 10 एस: मीटर-स्तर
- जाइरो 250°/सेकेंड, पूर्वाग्रह 0.5°/सेकेंड; एक्सेल 4 ग्राम, 20 मिलीग्राम
- 22 × 17 × 2.8 मिमी, बीडीएस/जीपीएस/ग्लोनास/गैलीलियो
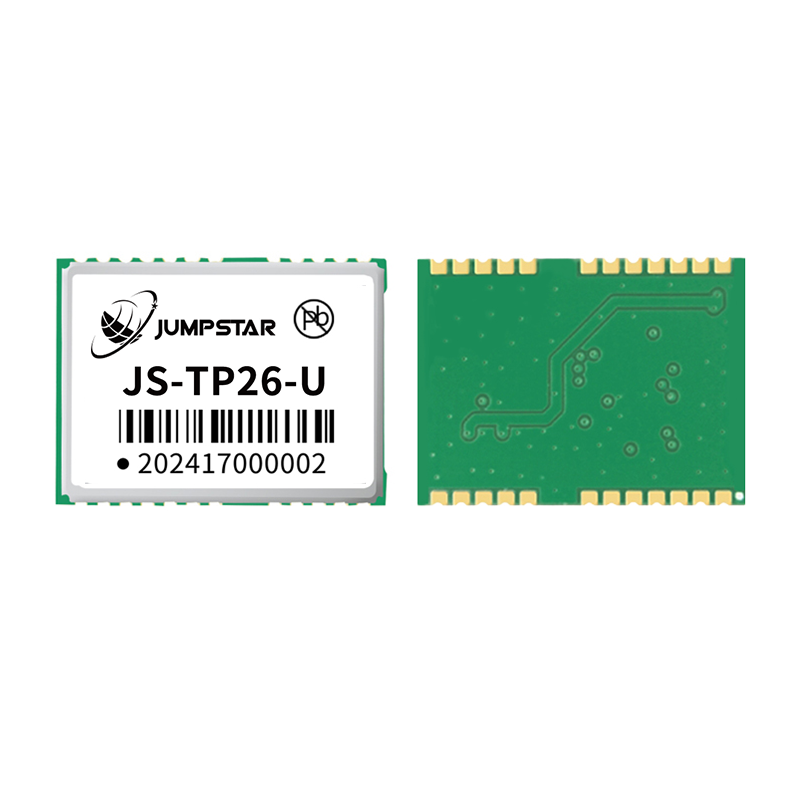
जेएस-टीपी26-यू - एल1+एल5 जीएनएसएस + आईएनएस
- 135 चैनल (एल 1: 75 + एल 5: 60)
- सिंगल-पॉइंट एच 1.0 मीटर (एल 1 + एल 5) / 2.5 मीटर (एल 1)
- छह-अक्ष एमईएमएस; कोई स्थापना अभिविन्यास प्रतिबंध नहीं
- 16.0 × 12.2 × 2.4 मिमी, 3 × यूएआरटी
दो और एक ही परिवार में बैठते हैं और जब शक्ति या अद्यतन दर हावी होती है तो निर्दिष्ट हो जाते हैं:जेएस-आरके26-यू18 हर्ट्ज आउटपुट के साथ 32-10 एमए पर, और सिंगल-बैंडजेएस-आरपी26-यू20 हर्ट्ज पर। चारों के अंतर्गत सूचीबद्ध हैंडेड रेकनिंग पोजिशनिंग मॉड्यूल.
प्रतिबद्ध होने से पहले संलयन का परीक्षण कैसे करें
एक बेंच परीक्षण साबित करता है कि मॉड्यूल काम करता है। यह साबित नहीं करता है कि तीन सेंसर आपके वाहन पर एक साथ काम करते हैं। तीन माप करते हैं।
- पोर्टल पुन: प्रविष्टि त्रुटि।सुरंग के माध्यम से ड्राइव करें आपका मार्ग वास्तव में उपयोग करता है और एक सर्वेक्षण बिंदु के साथ बाहर निकलने के बाद पहले फिक्स की तुलना करें। ऑफसेट को मीटर और उसकी दिशा में रिकॉर्ड करें, न कि "यह बंद रहा"। इसे दोनों तरह से चलाएं: एक शीर्षक-निर्भर त्रुटि माउंटिंग या जाइरो पर इंगित करती है।
- एक सर्वेक्षण लूप पर स्केल कारक।स्थिर गति से 200 मीटर सीधे समय और सर्वेक्षण के साथ अपने संलयन आउटपुट रिपोर्ट की दूरी की तुलना करें। फिर गीली या बजरी की सतह पर दोहराएं। यदि त्रुटि सतह के साथ बदलती है, तो आपका पहिया-गति भार बहुत आक्रामक है।
- कच्चे लॉग, चौबीस घंटे स्थिर और एक शहरी रन।प्लॉट की स्थिति स्थैतिक परीक्षण से बिखरती है, फिर ओवरले पहिया गति और GNSS शहरी रन पर स्थिति तय करता है। लगभग हर "रहस्यमय" छलांग के बारे में हमसे पूछा गया है, जो एक फिक्स के रूप में वहां दिखाई देता है जिसे अस्वीकार कर दिया जाना चाहिए था, या एक व्हील चैनल इसके विपरीत पक्ष से असहमत है।
प्रश्न खरीदार सबसे अधिक बार पूछते हैं
क्या एक मॉड्यूल तीनों सेंसर को संभाल सकता है?
सड़क वाहन पर नहीं। एक GNSS+INS मॉड्यूल दो पैरों को कवर करता है; पहिया की गति चेसिस द्वारा प्रकाशित की जाती है। तीनों का विज्ञापन करने वाला एक मॉड्यूल एक प्रश्न को आमंत्रित करता है: कौन सा कनेक्टर व्हील-स्पीड इनपुट लेता है?
आईएमयू वास्तव में कितने समय तक सेंटीमीटर पकड़ सकता है?
सेंटीमीटर स्तर पर एमईएमएस इकाई के लिए लगभग तीन सेकंड, फिर कुछ सेकंड के लिए मीटर। मिनटों में उद्धृत कुछ भी एक अलग मात्रा का वर्णन करता है - आमतौर पर तय की गई दूरी का प्रतिशत।
क्या हमें दोहरे एंटीना शीर्षक स्रोत की आवश्यकता है?
यदि स्टैक को स्थिर होने पर, रिवर्स में, या धीमी गति से पार्किंग पैंतरेबाज़ी के दौरान सही शीर्षक की आवश्यकता है, तो हाँ। एक एकल एंटीना जमीन पर पाठ्यक्रम देता है, केवल चलते समय परिभाषित होता है, और आपको कभी नहीं बताता कि शरीर किस तरफ इशारा करता है। ट्रेड-ऑफ एक दूसरा एंटीना, एक बेसलाइन और एक माउंटिंग जॉब है - जिसमें शामिल किया गया हैडुअल-एंटीना आरटीके हेडिंग.
क्या पहिया गति प्रयास के लायक है यदि आईएमयू अच्छा है?
हां, कीमत पर: यह लंबे कवर में दूरी की त्रुटि को बांधने का सबसे सस्ता तरीका है, और एकमात्र इनपुट जो चलने की गति पर काम करता है। इसके लायक केवल प्रतिपहिया और समय-मुद्रांकन; धीमी बस पर औसत गति आईएमयू को पहले से ही जो पता है उससे थोड़ा आगे बढ़ती है।
इनमें से कोई भी सावधानीपूर्वक GNSS IMU व्हील स्पीड फ्यूजन डिज़ाइन की जगह नहीं लेता है, लेकिन यह आपूर्तिकर्ता बातचीत को विशिष्ट बनाता है। व्यापक सिस्टम दृश्य के लिए,स्वायत्त वाहनों के लिए GNSSआसपास की वास्तुकला को कवर करता है, औरGNSS-अस्वीकृत वातावरण में IMU संलयनफिल्टर पर गहराई तक जाता है।
एक वाहन के लिए एक पोजिशनिंग स्टैक का निर्माण?
हमें मार्ग, सुरंग की लंबाई, चेसिस बस और नियंत्रक को आवश्यक सटीकता बताएं। हम आपको बताएंगे कि एक मॉड्यूल कौन से दो पैर ले जा सकता है, और तीसरा कहां से आना है।
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


