












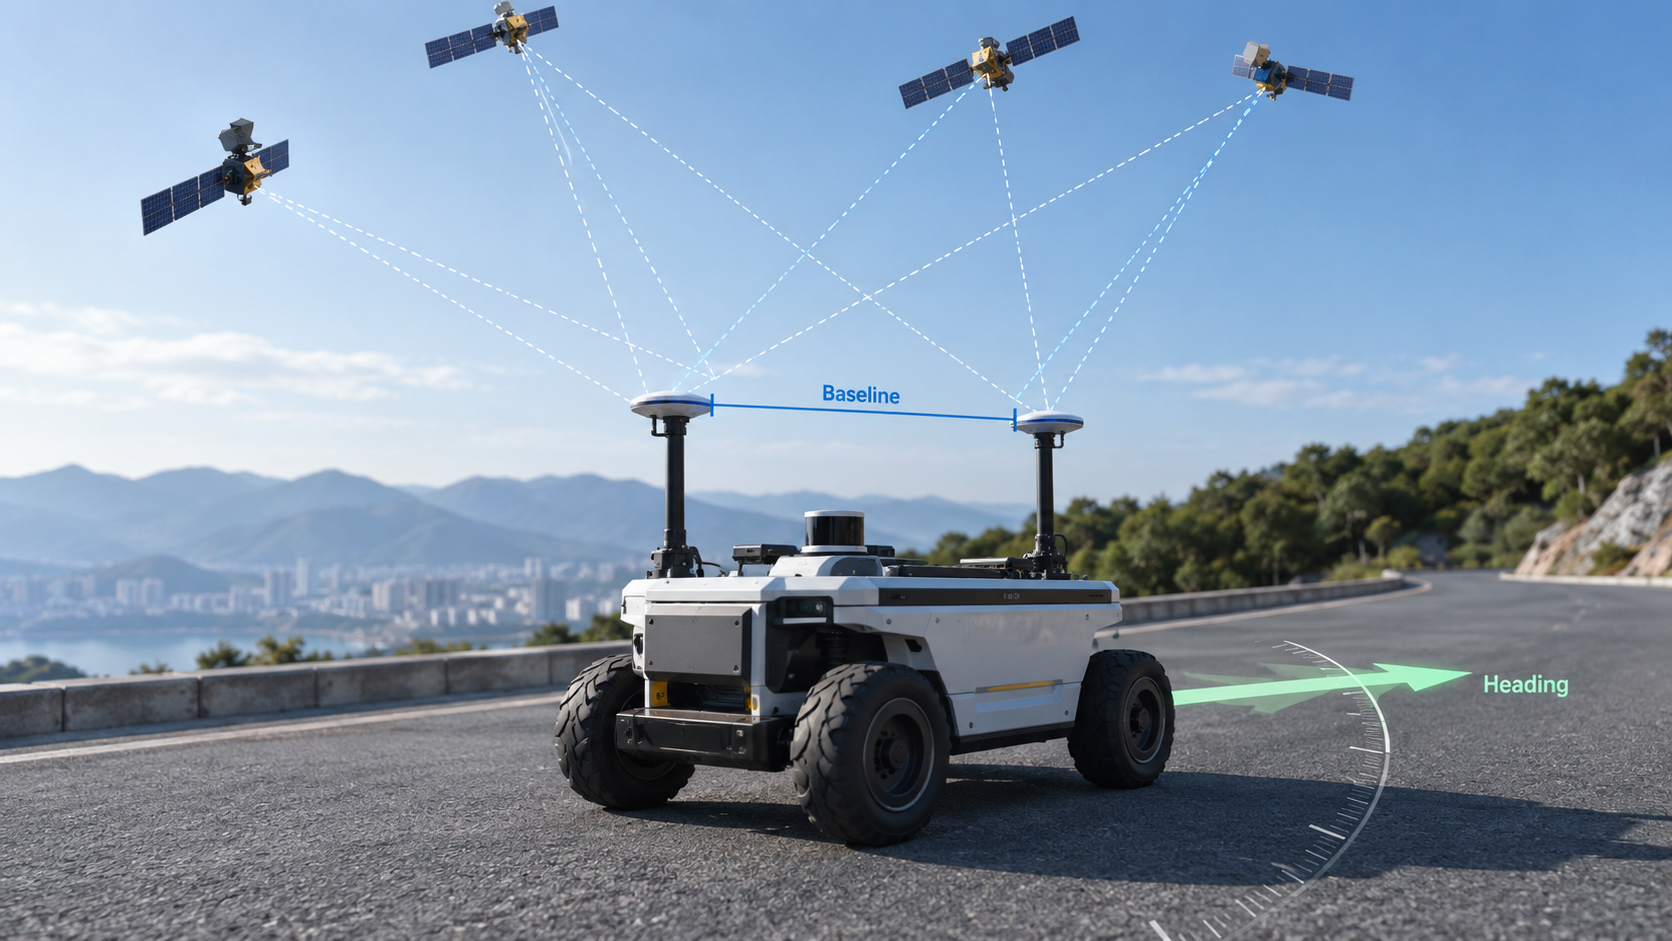
मानक GNSS स्थिति एक डिवाइस को बताती है कि वह कहां है। अधिकांश स्वायत्त प्लेटफार्मों को यह भी जानना होगा कि वे किस दिशा का सामना कर रहे हैं। यूएवी, स्वायत्त वाहन, रोबोट और कृषि मशीनरी सभी नेविगेट करने, गति को नियंत्रित करने और सेंसर को संरेखित करने के लिए अभिविन्यास डेटा पर निर्भर करते हैं। यह लेख बताता है कि GNSS शीर्षक क्या है, दोहरे एंटीना GNSS दिशा कैसे निर्धारित करता है, और RTK एक विश्वसनीय शीर्षक समाधान प्रदान करने में भूमिका निभाता है।
GNSS शीर्षक क्या है?
एक स्थिति आपको बताती है कि कोई वस्तु कहां है। एक शीर्षक आपको बताता है कि यह किस दिशा का सामना कर रहा है। दोनों अलग-अलग हैं: एक वाहन उत्तर, दक्षिण, पूर्व या पश्चिम की ओर मुख करते हुए एक ही समन्वय पर बैठ सकता है, और एक प्रणाली जो केवल समन्वय को जानती है, वह यह नहीं बता सकती है कि वह किस तरफ इशारा कर रहा है।
GNSS शीर्षक एक नेविगेशन आउटपुट में स्थिति और अभिविन्यास को जोड़ती है। स्वायत्त प्रणालियाँ पथों की योजना बनाने, गति को नियंत्रित करने और ऑनबोर्ड सेंसर को संरेखित करने दोनों का उपयोग करती हैं। शीर्षक के बिना, एक प्लेटफ़ॉर्म खुद का पता लगा सकता है लेकिन पेलोड को मज़बूती से चलाने, डॉक करने या इंगित करने में मदद नहीं कर सकता है।
डुअल-एंटीना GNSS शीर्षक कैसे निर्धारित करता है?
डुअल-एंटीना GNSS एक ही प्लेटफॉर्म पर एक ज्ञात दूरी पर लगे दो एंटेना का उपयोग करता है। दोनों एंटेना एक ही समय में एक ही उपग्रहों से संकेत प्राप्त करते हैं, और रिसीवर उनके बीच वाहक-चरण रीडिंग की तुलना करता है।
दो एंटेना के बीच की रेखा एक आधार रेखा बनाती है। यह मापकर कि प्रत्येक उपग्रह संकेत आधार रेखा के प्रत्येक छोर पर कैसे आता है, रिसीवर अंतरिक्ष में आधार रेखा की दिशा की गणना करता है और उस दिशा को एक शीर्षक में परिवर्तित करता है।
दो एंटेना → बेसलाइन → दिशा → शीर्षक
क्योंकि हेडिंग गति के बजाय ज्यामिति से आती है, डुअल-एंटीना दृष्टिकोण तब काम करता है जब प्लेटफॉर्म स्थिर होता है और समय के साथ बहता नहीं है। एंटीना प्लेसमेंट, बेसलाइन लंबाई और यांत्रिक कठोरता सभी प्रदर्शन को प्रभावित करते हैं।
GNSS शीर्षक में RTK क्या भूमिका निभाता है?
RTK बेस स्टेशन या सुधार सेवा से वाहक-चरण सुधार के माध्यम से उच्च-सटीक स्थिति प्रदान करता है। अकेले आरटीके हेडिंग का उत्पादन नहीं करता है, लेकिन यह वाहक-चरण माप को तेज करता है जिस पर दोहरे एंटीना हेडिंग इंजन निर्भर करता है।
क्लीनर चरण माप का मतलब तेज़ और अधिक विश्वसनीय पूर्णांक-अस्पष्टता रिज़ॉल्यूशन है, जो हेडिंग आउटपुट की स्थिरता में सुधार करता है। दोहरी-आवृत्ति रिसेप्शन इसे अधिक स्वतंत्र टिप्पणियों के साथ पुष्ट करता है।
संक्षेप में, डुअल-एंटीना जीएनएसएस शीर्षक निर्धारण के लिए आधार प्रदान करता है, जबकि आरटीके उच्च-सटीक स्थिति और सटीक वाहक-चरण माप का समर्थन करता है। दोनों एक ही नेविगेशन स्ट्रीम में जुड़ जाते हैं।
डुअल-एंटीना GNSS बनाम सिंगल-एंटीना GNSS
| विशेषता | सिंगल-एंटीना जीएनएसएस | डुअल-एंटीना GNSS |
|---|---|---|
| पोजिशनिंग | हाँ | हाँ |
| प्रत्यक्ष शीर्षक निर्धारण | सीमित | हाँ |
| स्थैतिक शीर्षक | आम तौर पर सीमित | समर्थित |
| हार्डवेयर जटिलता | निचला | उच्चतर |
| विशिष्ट आवेदन पत्र | पोजिशनिंग | पोजिशनिंग + शीर्षक |
सिंगल-एंटीना सिस्टम आमतौर पर गति, एक आईएमयू या अन्य सेंसर से हेडिंग का अनुमान लगाते हैं, जबकि दोहरे एंटीना सिस्टम सीधे दो एंटेना की सापेक्ष दिशा से शीर्षक निर्धारित कर सकते हैं।
स्वायत्त प्रणालियों के लिए GNSS शीर्षक क्यों महत्वपूर्ण है?
यूएवी और ड्रोन
ड्रोन स्वायत्त उड़ान, वेपॉइंट नेविगेशन, मैपिंग और पेलोड संरेखण के लिए हेडिंग का उपयोग करते हैं। सटीक शीर्षक उड़ान स्थिरता और सर्वेक्षण डेटा की गुणवत्ता में सुधार करता है।
स्वायत्त वाहन
सेल्फ-ड्राइविंग प्लेटफॉर्म वाहन अभिविन्यास, लेन-स्तरीय नेविगेशन और गति नियंत्रण के लिए हेडिंग का उपयोग करते हैं। हेडिंग डेटा प्रक्षेपवक्र योजना और सेंसर संलयन का समर्थन करता है।
रोबोटिक्स
मोबाइल रोबोट और एएमआर पथ अनुसरण, डॉकिंग और आउटडोर नेविगेशन के लिए शीर्षक का उपयोग करते हैं। हेडिंग रोबोट को अकेले व्हील ओडोमेट्री पर भरोसा करने के बजाय अपने नियोजित मार्ग के साथ संरेखित करने देता है।
सटीक कृषि
कृषि मशीनरी मार्गदर्शन, स्वाथ नियंत्रण और क्षेत्र संचालन के लिए शीर्षक का उपयोग करती है। हेडिंग डेटा ट्रैक्टरों और उपकरणों को फसल पंक्तियों और नियोजित पथों के साथ सटीक रूप से संरेखित करने की अनुमति देता है।
IMU के साथ GNSS शीर्षक
GNSS स्थिति और शीर्षक प्रदान करता है। एक IMU अस्थायी GNSS आउटेज के दौरान गति और दृष्टिकोण की जानकारी जोड़ता है, जैसे कि पुलों के नीचे या ऊंची संरचनाओं के पास।
GNSS + IMU एकीकरण नेविगेशन निरंतरता बनाए रखने में मदद करता है, गतिशील गति अनुमान में सुधार करता है और सिग्नल रुकावटों के दौरान हेडिंग बहाव को कम करता है। आईएमयू जीएनएसएस के लिए एक अनिश्चितकालीन विकल्प नहीं है, बल्कि छोटे अंतराल को पाटने के लिए एक पूरक सेंसर है।
GNSS हेडिंग समाधान चुनते समय इंजीनियरों को क्या विचार करना चाहिए?
- एंटीना कॉन्फ़िगरेशन:एकल एंटीना बनाम दोहरी एंटीना, इस आधार पर कि एप्लिकेशन को प्रत्यक्ष शीर्षक की आवश्यकता है या नहीं।
- आधार रेखा:एंटेना और बढ़ते कठोरता के बीच की दूरी शीर्षक प्रदर्शन को प्रभावित करती है।
- जीएनएसएस नक्षत्र और आवृत्ति:जीपीएस, BeiDou, ग्लोनास, गैलीलियो और दोहरी आवृत्ति समर्थन मजबूती को प्रभावित करते हैं।
- आरटीके सुधार:क्या प्रोजेक्ट के पास उपयुक्त बेस स्टेशन या नेटवर्क RTK सेवा तक पहुंच है।
- आईएमयू एकीकरण:गतिशील प्लेटफार्मों या वातावरणों के लिए उपयोगी है जहां GNSS सिग्नल आसानी से अवरुद्ध हो जाते हैं।
- सिस्टम एकीकरण:इंटरफेस, अद्यतन दर, एंटीना प्लेसमेंट, शक्ति और संचार।
जंपस्टार जीएनएसएस हेडिंग सॉल्यूशंस
JUMPSTAR उन अनुप्रयोगों के लिए GNSS समाधान प्रदान करता है जिनके लिए उच्च-सटीक स्थिति और शीर्षक जानकारी दोनों की आवश्यकता होती है। हमारे पोर्टफोलियो में शामिल हैंदोहरे एंटीना GNSS शीर्षक समाधान, RTK पोजिशनिंग बोर्ड और एकीकृत GNSS + IMU मॉड्यूल OEM और ODM एकीकरण के लिए डिज़ाइन किए गए हैं।
उच्च-सटीक RTK पोजिशनिंग कोर पर निर्माण करने वाली टीमों के लिए, JUMPSTAR कई प्रकार की एक श्रृंखला भी प्रदान करता हैउच्च परिशुद्धता आरटीके मॉड्यूलजो दोहरे एंटीना कॉन्फ़िगरेशन के माध्यम से हेडिंग आर्किटेक्चर का समर्थन करता है।
निष्कर्ष
GNSS पोजिशनिंग किसी ऑब्जेक्ट को बताती है कि वह कहां है। GNSS शीर्षक उस दिशा को बताता है जिसका वह सामना कर रहा है। दोहरे एंटीना GNSS दो एंटेना की सापेक्ष स्थिति का उपयोग करके शीर्षक निर्धारित करता है। RTK और IMU उच्च-परिशुद्धता और निरंतर नेविगेशन का समर्थन करते हैं।
ओईएम और सिस्टम इंटीग्रेटर्स के लिए, सही जीएनएसएस हेडिंग आर्किटेक्चर का चयन करना स्थिति सटीकता, एंटीना कॉन्फ़िगरेशन, सुधार उपलब्धता और एप्लिकेशन आवश्यकताओं पर निर्भर करता है।
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


