












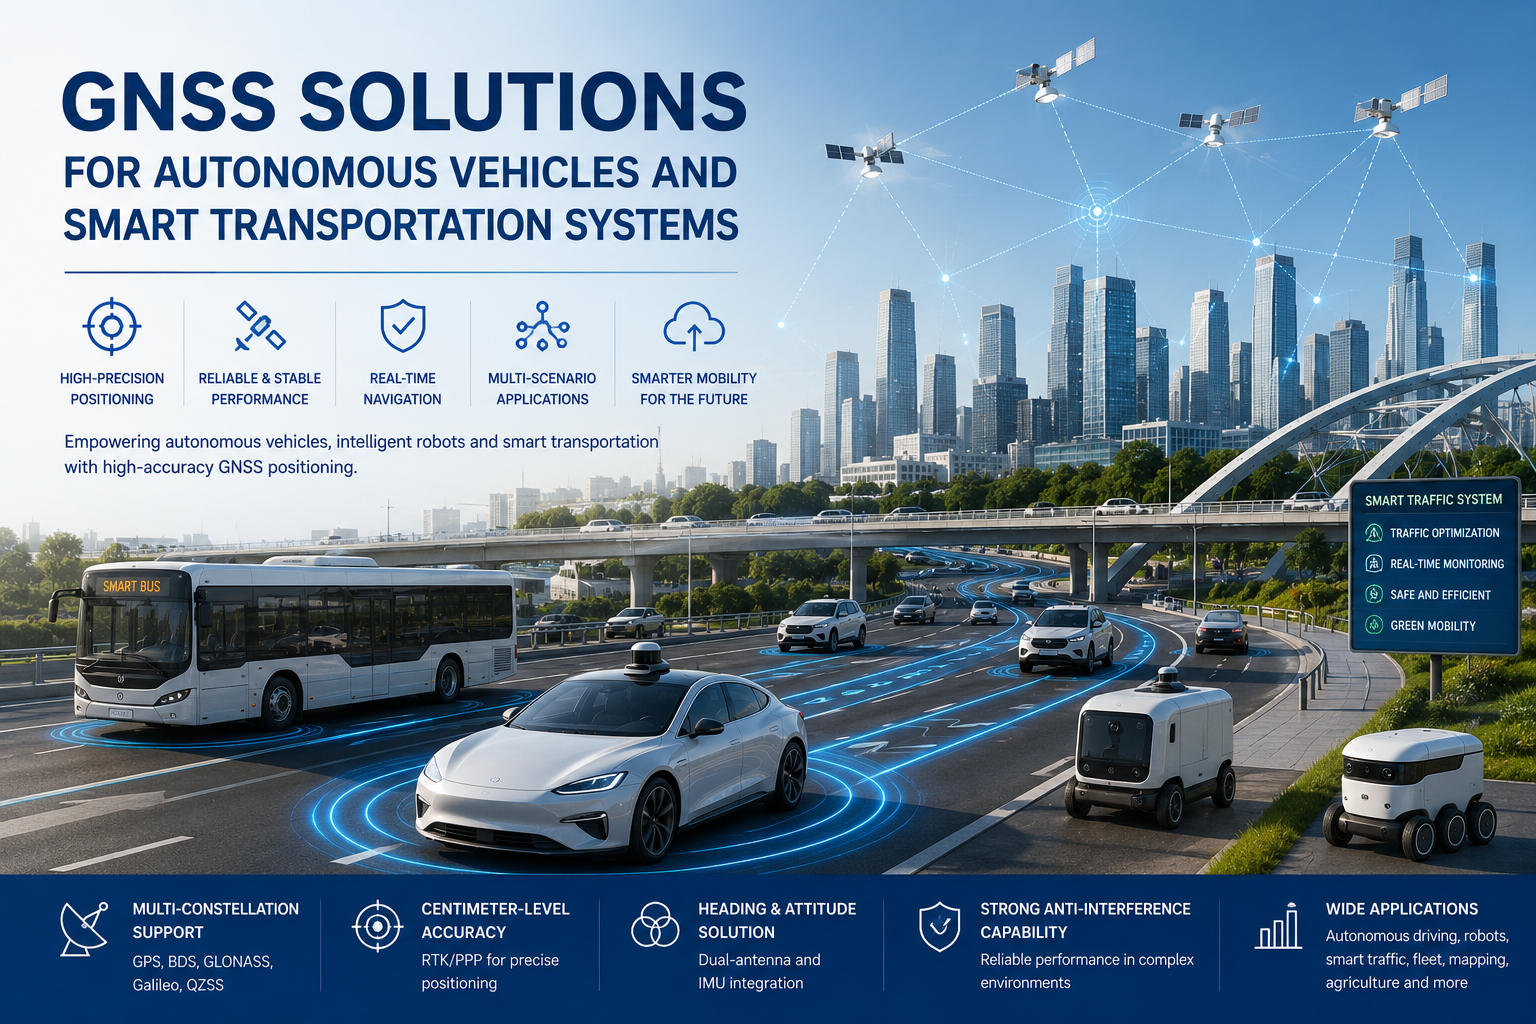
स्वायत्त वाहन, स्वायत्त मोबाइल रोबोट (एएमआर), स्वायत्त लॉन घास काटने की मशीन, बुद्धिमान परिवहन प्रणाली और स्वचालित रसद वाहन पायलट परियोजनाओं से वाणिज्यिक तैनाती में आगे बढ़ रहे हैं। इन प्लेटफार्मों को पता होना चाहिए कि वे कहां हैं, वे किस तरह से सामना कर रहे हैं और वे कैसे आगे बढ़ रहे हैं - मज़बूती से और वास्तविक समय में। अनुमानित जीपीएस निर्देशांक एक रोबोट के लिए एक मार्ग का अनुसरण करने के लिए, एक ट्रैक्टर के लिए एक खेत में एक पंक्ति रखने के लिए, या एक सार्वजनिक सड़क पर लेन में रहने के लिए एक वाहन के लिए पर्याप्त नहीं हैं।
यही कारण है कि उच्च-सटीक पोजिशनिंग प्रौद्योगिकियां - आरटीके, मल्टी-नक्षत्र और मल्टी-फ्रीक्वेंसी रिसेप्शन, डुअल-एंटीना हेडिंग और आईएमयू-असिस्टेड नेविगेशन - स्वायत्त प्लेटफार्मों के लिए मानक बिल्डिंग ब्लॉक बन रहे हैं।स्वायत्त वाहनों के लिए जीएनएसएस समाधानइन तकनीकों को एक पोजिशनिंग सिस्टम में मिलाएं जो स्थिति, शीर्षक, गति और गति की जानकारी अपडेट दरों पर प्रदान करता है जिस पर नियंत्रण प्रणाली कार्य कर सकती है। ओईएम और सिस्टम इंटीग्रेटर्स के लिए, यह समझना कि ये प्रौद्योगिकियां एक साथ कैसे काम करती हैं, सही हार्डवेयर का चयन करने में पहला कदम है।
स्वायत्त वाहनों को मानक जीपीएस से अधिक की आवश्यकता क्यों होती है
मानक उपभोक्ता-ग्रेड GNSS मीटर-स्तर की सटीकता के साथ एक स्थिति की रिपोर्ट करता है। एक स्वायत्त मंच के लिए, यह शायद ही कभी पर्याप्त होता है। वास्तविक वातावरण में सीमाएँ जल्दी दिखाई देती हैं:
- इमारतें उपग्रह संकेतों को प्रतिबिंबित करती हैं और बनाती हैंमल्टीपाथ त्रुटियाँजो रिपोर्ट की गई स्थिति को कई मीटर तक बदल देता है।
- पेड़, पुल और अन्य बाधाएं उपग्रह संकेतों को अवरुद्ध करती हैं और फिक्स को नीचा दिखाती हैं।
- सुरंगों और पार्किंग संरचनाओं के कारण पूरी तरह से जीएनएसएस आउटेज हो जाता है, हालांकि संक्षेप में।
- शहरी घाटियाँ अस्थिर, कूदने की स्थिति पैदा कर सकती हैं, भले ही आकाश नाममात्र के लिए दिखाई दे।
- एक स्वायत्त वाहन की जरूरत हैशीर्षक जानकारी, न केवल अक्षांश और देशांतर - यह जानना कि आप कहां हैं, यह जानने के समान नहीं है कि आप कहां इशारा कर रहे हैं।
इन प्रभावों की गंभीरता पर्यावरण के अनुसार भिन्न होती है। घने शहरी क्षेत्रों में, मल्टीपाथ और रुकावट त्रुटि बजट पर हावी हो सकते हैं, जैसा कि एक केस स्टडी में दिखाया गया हैशहरी घाटियों में स्वायत्त वाहन नेविगेशन. यही कारण है कि स्वायत्त प्लेटफ़ॉर्म एकल पोजिशनिंग स्रोत पर भरोसा करने के बजाय हेडिंग सेंसर और जड़त्वीय नेविगेशन के साथ उच्च-सटीक GNSS को जोड़ते हैं।
सेंटीमीटर-स्तरीय वाहन पोजिशनिंग के लिए RTK GNSS
रीयल-टाइम काइनेमैटिक (आरटीके) पोजिशनिंग उपग्रह माप में साझा त्रुटियों को दूर करने के लिए बेस स्टेशन या सुधार नेटवर्क से सुधार डेटा का उपयोग करती है। परिणाम सेंटीमीटर-स्तरीय स्थिति सटीकता है, जो वाहन क्या कर सकता है यह बदल देता है:
- उच्च परिशुद्धता पथ का अनुसरण करना।एक वाहन डेसीमीटर- या सेंटीमीटर-स्तर की पुनरावृत्ति के साथ पूर्व-निर्धारित मार्ग को ट्रैक कर सकता है।
- दोहराने योग्य स्थिति।ऑपरेशन जिन्हें एक ही लाइन या बिंदु पर वापस आना चाहिए - जैसे कि एक ट्रैक्टर एक खेत में काम कर रहा है - को चलाने के बाद पुन: पेश किया जा सकता है।
- लेन-स्तरीय ऑपरेशन।स्वचालित वाहन लेन के बीच अंतर कर सकते हैं और एक सुसंगत पार्श्व स्थिति रख सकते हैं।
आरटीके स्वायत्त ट्रैक्टरों, मोबाइल रोबोट और स्वचालित वाहनों के लिए विशेष रूप से मूल्यवान है जो पूर्वनिर्धारित मार्गों का पालन करते हैं। सुधार इंजन और आरएफ फ्रंट एंड आमतौर पर JUMPSTAR जैसे हार्डवेयर द्वारा वितरित किए जाते हैंउच्च परिशुद्धता आरटीके मॉड्यूल, जबकि सुधार स्रोत का चुनाव - बेस स्टेशन, नेटवर्क आरटीके या पीपीके - परिनियोजन क्षेत्र पर निर्भर करता है, जैसा कि चर्चा की गई हैआरटीके बनाम पीपीके सुधार के तरीके. यह सीमा को स्पष्ट रूप से बताने योग्य है: आरटीके को एक विश्वसनीय सुधार लिंक और उचित आकाश दृश्यता की आवश्यकता होती है, इसलिए यह अपने दम पर हर वातावरण में निरंतर सेंटीमीटर-स्तर की सटीकता की गारंटी नहीं दे सकता है।
सटीक शीर्षक के लिए डुअल-एंटीना GNSS
एक स्वायत्त वाहन को एक ही समय में दो प्रश्नों के उत्तर देने की आवश्यकता होती है:मैं कहाँ हूँतथामैं किस दिशा की ओर मुख कर रहा हूं. स्थिति पहले उत्तर देती है; शीर्षक दूसरे का उत्तर देता है। एक एकल GNSS एंटीना स्थिति निर्धारित करता है, लेकिन एकडुअल-एंटीना GNSSकॉन्फ़िगरेशन दो एंटेना के बीच आधार रेखा को मापता है और सीधे वाहक-चरण अवलोकनों से प्राप्त होता है।
डुअल-एंटीना हेडिंग स्वायत्त प्लेटफार्मों के लिए व्यावहारिक लाभ प्रदान करता है:
- स्थिर या बहुत कम गति पर भी सटीक शीर्षक, जहां पहिया- और जाइरो-आधारित अनुमान बहते हैं।
- चुंबकीय सेंसर पर निर्भरता कम हो जाती है, जो मोटर, बैटरी और स्टील संरचनाओं से परेशान होती है।
- स्टीयरिंग, पथ योजना और बाधा से बचने के लिए अधिक विश्वसनीय वाहन अभिविन्यास।
- एक स्थिर संदर्भ जो जड़त्वीय डेटा के साथ सेंसर संलयन का समर्थन करता है।
स्वायत्त स्टीयरिंग और नेविगेशन के लिए, डुअल-एंटीना GNSS RTK पोजिशनिंग का एक मजबूत पूरक है। जंपस्टार ऑफर करता हैदोहरे एंटीना जीएनएसएस बोर्डइस भूमिका के लिए; यदि प्लेटफ़ॉर्म को भरोसेमंद शीर्षक की आवश्यकता है, तो दूसरा एंटीना आमतौर पर मैग्नेटोमीटर की तुलना में बेहतर निवेश होता है।
नेविगेशन निरंतरता के लिए GNSS + IMU
हालांकि जीएनएसएस खुले आसमान में अच्छी तरह से प्रदर्शन करता है, सिग्नल कुछ स्थितियों में कमजोर या अनुपलब्ध हो जाते हैं: सुरंगें, पार्किंग संरचनाएं, घने शहरी क्षेत्र, पेड़ से ढकी सड़कें, इमारतें और औद्योगिक वातावरण। एक स्वायत्त वाहन के लिए, लेन की स्थिति खोने के लिए दो सेकंड का आउटेज पर्याप्त हो सकता है; दस सेकंड की आउटेज मिशन को रोक सकती है।
GNSS को एक जड़त्वीय माप इकाई (IMU) के साथ जोड़ना - कभी-कभी कहा जाता हैजीएनएसएस/आईएनएसयामृत गणना- सिस्टम को छोटे GNSS रुकावटों के दौरान स्थिति, शीर्षक और गति अनुमानों का उत्पादन जारी रखने की अनुमति देता है। IMU त्वरण और कोणीय दर को मापता है; फ्यूजन इंजन उपग्रहों के वापस आने तक अंतिम अच्छे फिक्स को आगे बढ़ाता है। JUMPSTAR की वेबसाइट विशेष रूप से स्वायत्त वाहनों और मोबाइल प्लेटफार्मों के लिए IMU डेटा के साथ संयुक्त RTK सुधार डेटा के उपयोग और व्यापक विषय का वर्णन करती है।GNSS-अस्वीकृत वातावरण में IMU सेंसर संलयनट्रेड-ऑफ के बारे में विस्तार से बताते हैं।
एक बिंदु स्पष्ट होना चाहिए: मृत गणना पुलछोटारुकावटें लेकिन लंबे समय तक आउटेज के दौरान संचित त्रुटि को समाप्त नहीं कर सकतीं। सही अपेक्षा एक सुरंग या पेड़ की रेखा के माध्यम से निरंतरता है - पूरी तरह से जीएनएसएस-अस्वीकृत परिदृश्य में प्रतिरक्षा नहीं।
स्वायत्त वाहनों और स्मार्ट परिवहन के लिए जीएनएसएस समाधान
एक ही अंतर्निहित तकनीकों को अनुप्रयोग क्षेत्रों में अलग-अलग तरीके से लागू किया जाता है। कुछ परिदृश्य बताते हैं कि आवश्यकताएँ सिस्टम विकल्पों में कैसे परिवर्तित होती हैं:
स्वायत्त मोबाइल रोबोट।वेयरहाउस और आउटडोर एएमआर को सटीक स्थिति, मार्ग अनुसरण, शीर्षक जानकारी और वास्तविक समय नेविगेशन की आवश्यकता होती है। एक संरचित लेकिन घने गोदाम में, मृत गणना के साथ आरटीके रोबोट को रैक गलियारों के माध्यम से आगे बढ़ाता है जहां उपग्रह आंशिक रूप से अवरुद्ध होते हैं। स्वायत्त रोबोटों के लिए GNSS आमतौर पर एक IMU और ओडोमेट्री के साथ एक कॉम्पैक्ट मॉड्यूल जोड़ता है।
स्वायत्त लॉन घास काटने की मशीन।एक घास काटने की मशीन को सटीक सीमाएँ रखनी चाहिए, दोहराने योग्य मार्गों का पालन करना चाहिए और बाधाओं के आसपास नेविगेट करना चाहिए। सब-मीटर से सेंटीमीटर-स्तर की स्थिति, हेडिंग और बाधा से बचने के साथ मिलकर, सुरक्षित सीमा कार्य और बड़े क्षेत्रों के कुशल कवरेज की अनुमति देता है।
स्वायत्त कृषि वाहन।स्वचालित स्टीयरिंग, पंक्ति अनुसरण और दोहराने योग्य क्षेत्र संचालन आरटीके-स्तर की सटीकता पर निर्भर करते हैं। अदायगी मापने योग्य है: पास के बीच कम ओवरलैप, लगातार पंक्ति रिक्ति और बाद के संचालन में एक ही लाइन पर लौटने की क्षमता।
बुद्धिमान परिवहन प्रणाली।स्मार्ट परिवहन प्रणाली वाहन ट्रैकिंग, बेड़े प्रबंधन, नेविगेशन, वाहन समन्वय और बुनियादी ढांचा सेवाओं के लिए स्थिति का उपयोग करती है। यहां आवश्यकताएं अक्सर फील्ड रोबोटिक्स की तुलना में कम मांग वाली होती हैं - सब-मीटर सटीकता और विश्वसनीय अपडेट सेंटीमीटर-स्तर की पुनरावृत्ति से अधिक मायने रखते हैं - लेकिन निरंतरता और संचार इंटरफेस महत्वपूर्ण हैं।
GNSS समाधान का चयन करते समय आपको क्या विचार करना चाहिए?
एक स्वायत्त मंच के लिए GNSS पोजिशनिंग सिस्टम का चयन करना आठ बिंदुओं की एक व्यावहारिक चेकलिस्ट पर आता है:
- स्थिति सटीकतानिर्धारित करें कि क्या एप्लिकेशन को मीटर-स्तर, उप-मीटर या सेंटीमीटर-स्तर की सटीकता की आवश्यकता है - यह एकल निर्णय पूरे वास्तुकला को चलाता है।
- शीर्षक सटीकता।स्वायत्त स्टीयरिंग और वाहन अभिविन्यास के लिए आवश्यक। विचार करें कि क्या एक एकल एंटीना प्लस मैग्नेटोमीटर पर्याप्त है, या क्या दोहरे एंटीना जीएनएसएस उचित है।
- नक्षत्र और आवृत्ति समर्थन।बहु-नक्षत्र और बहु-आवृत्ति रिसेप्शन उपलब्धता और मजबूती में सुधार करता है, विशेष रूप सेL1/L2/L5 फ़्रीक्वेंसी बैंडऔर बाधित वातावरण।
- आरटीके सुधार समर्थन।जांचें कि क्या रिसीवर आपके क्षेत्र और एप्लिकेशन में उपयोग किए गए सुधार प्रारूप को संसाधित कर सकता है - आरटीसीएम, नेटवर्क आरटीके या पीपीपी-आरटीके।
- आईएमयू/मृत गणना।महत्वपूर्ण जब भी अस्थायी जीएनएसएस रुकावट की उम्मीद होती है - सुरंगें, पार्किंग गैरेज, ट्री कवर या औद्योगिक हॉल।
- विरोधी हस्तक्षेप क्षमता।विद्युत चुम्बकीय हस्तक्षेप और मल्टीपाथ प्रभाव वाले वातावरण पर विचार करें, जहां रिसीवर की मजबूती वास्तविक दुनिया के प्रदर्शन को निर्धारित करती है।
- संचार इंटरफेस।CAN, UART, RS232, RS485, ईथरनेट या वायरलेस विकल्प वाहन नियंत्रण प्रणाली और एकीकरण वास्तुकला से मेल खाना चाहिए।
- यांत्रिक और पर्यावरणीय आवश्यकताएं।आकार, बिजली की खपत, ऑपरेटिंग तापमान, वॉटरप्रूफिंग और कंपन प्रतिरोध सभी प्रभावित करते हैं कि कौन सा हार्डवेयर तैनात किया जा सकता है।
JUMPSTAR स्वायत्त नेविगेशन अनुप्रयोगों का समर्थन कैसे करता है
जंपस्टार एक जीएनएसएस प्रौद्योगिकी निर्माता है जो स्वायत्त प्रणालियों और रोबोटिक्स के लिए पोजिशनिंग हार्डवेयर प्रदान करता है। इसके स्वायत्त-सिस्टम पोर्टफोलियो में दोहरे एंटीना जीएनएसएस बोर्ड, डेड-रेकनिंग मॉड्यूल, आरटीके पोजिशनिंग सॉल्यूशंस शामिल हैं।जीएनएसएस/आईएनएस नेविगेशन समाधानऔर वाहन और बेड़े पोजिशनिंग टर्मिनल, फैले हुएजीएनएसएस मॉड्यूल, ओईएम बोर्ड और आरटीके रिसीवरउत्पाद श्रृंखला में। कंपनी के एप्लिकेशन पेज स्वायत्त मोबाइल रोबोट, लॉन घास काटने की मशीन और बुद्धिमान परिवहन प्रणालियों को समर्थित परिदृश्यों के रूप में पहचानते हैं।
एक तकनीकी संदर्भ के रूप में,एक्स27स्वायत्त ड्राइविंग नियंत्रण प्रणाली, मानव रहित वाहनों और रोबोट पर लागू होने के रूप में इसके आधिकारिक उत्पाद पृष्ठ पर सूचीबद्ध है। बिंदु एक विनिर्देश तुलना नहीं है, बल्कि एक पैटर्न है: एक आपूर्तिकर्ता जो इन अनुप्रयोगों को नाम देता है, उसे एंटीना प्लेसमेंट और हेडिंग बेसलाइन से लेकर सुधार स्रोत और एकीकरण इंटरफेस तक पूरी श्रृंखला पर चर्चा करने में सक्षम होना चाहिए।
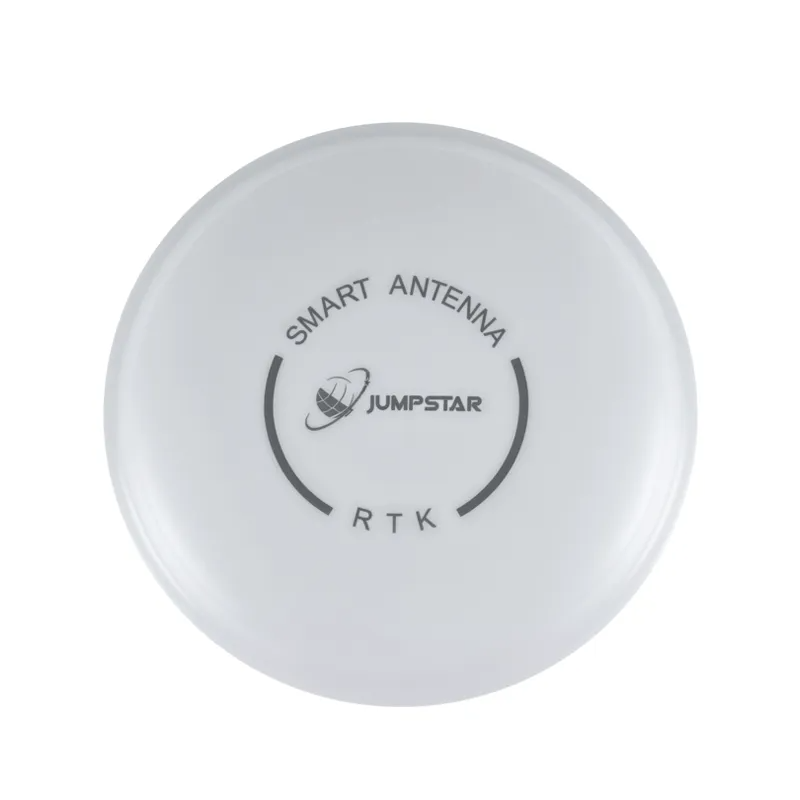
JGNSS X27 GNSS एंटीना स्वायत्त ड्राइविंग, मानव रहित वाहनों और रोबोटिक अनुप्रयोगों के लिए।
स्वायत्त आंदोलन के लिए एक पोजिशनिंग सिस्टम का निर्माण
स्वायत्त वाहनों को पोजिशनिंग सिस्टम की आवश्यकता होती है जो बुनियादी जीपीएस निर्देशांक से अधिक प्रदान करते हैं। व्यावहारिकस्वायत्त वाहनों के लिए जीएनएसएस समाधानबहु-नक्षत्र जीएनएसएस, आरटीके, दोहरे एंटीना शीर्षक, आईएमयू/डेड रेकनिंग और विश्वसनीय संचार को मिलाएं - और उपयुक्त कॉन्फ़िगरेशन वाहन के प्रकार, आवश्यक सटीकता, ऑपरेटिंग वातावरण, अपेक्षित जीएनएसएस रुकावट और एकीकरण आवश्यकताओं पर निर्भर करता है। एक गोदाम एएमआर, एक फील्ड रोबोट और एक सड़क वाहन एक ही तकनीक के विभिन्न संयोजनों के साथ समाप्त होगा।
यदि आप एक स्वायत्त वाहन, मोबाइल रोबोट या स्मार्ट परिवहन प्रणाली विकसित कर रहे हैं, तो अपनी GNSS स्थिति और एकीकरण आवश्यकताओं पर चर्चा करने के लिए JUMPSTAR से संपर्क करें।
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


