












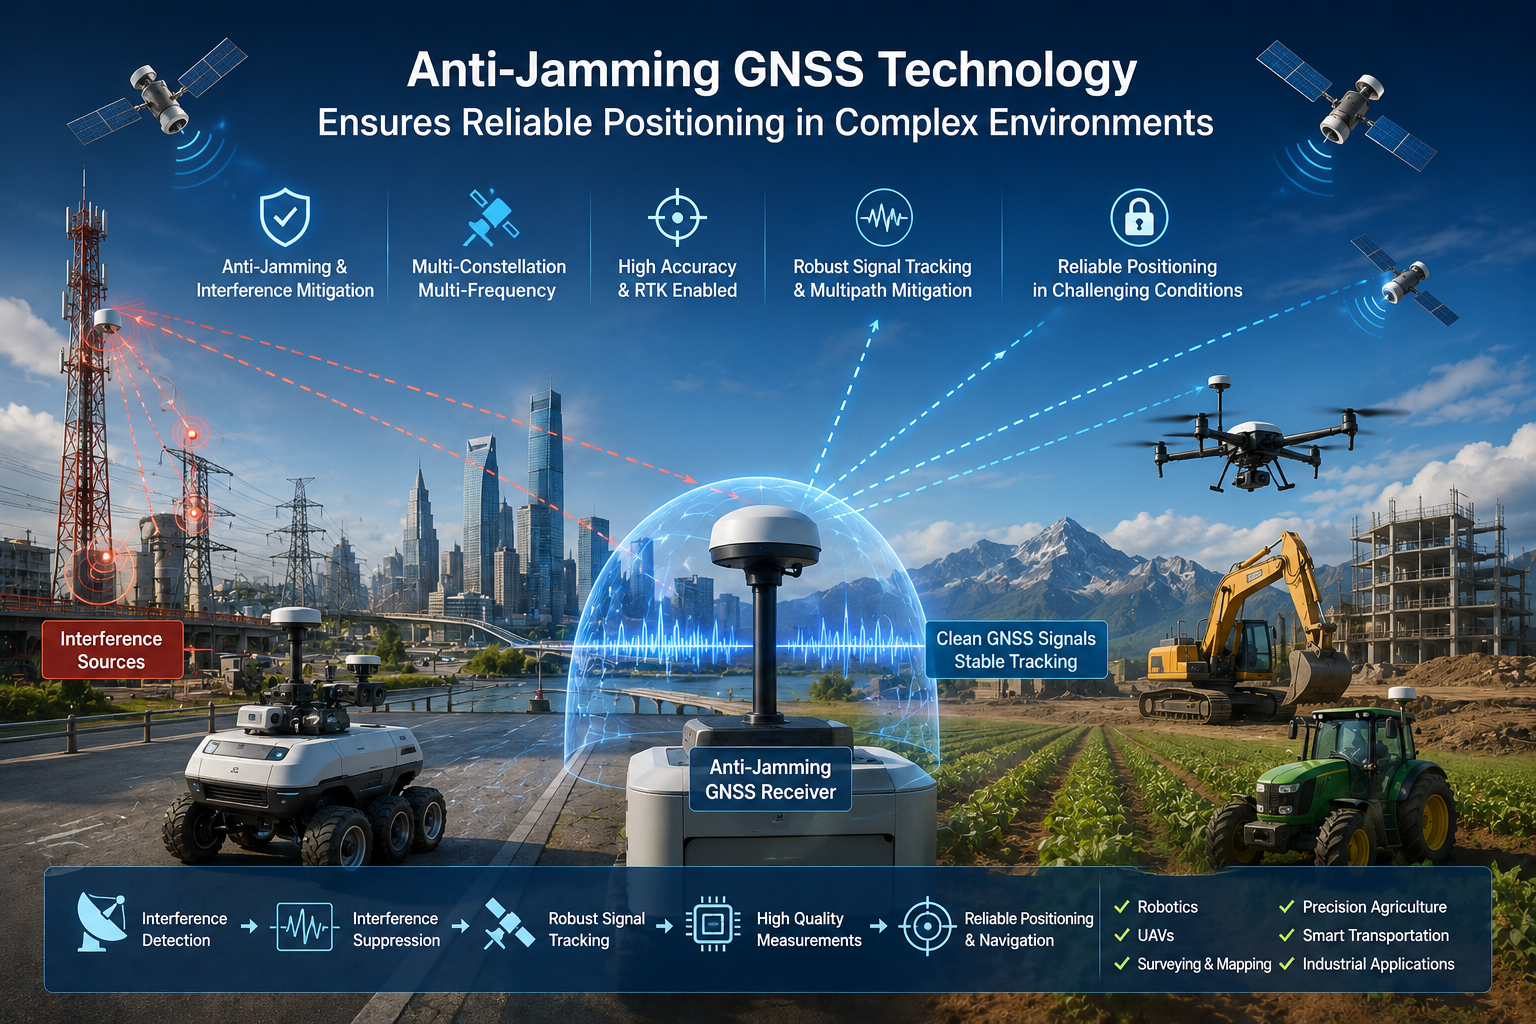
जीएनएसएस अनुप्रयोग तेजी से मांग वाले वातावरण में आगे बढ़ रहे हैं: स्वायत्त रोबोट, बिजली के बुनियादी ढांचे के पास उड़ान भरने वाले यूएवी, शहरी क्षेत्रों में स्मार्ट परिवहन, धातु संरचनाओं के आसपास सर्वेक्षण और खुले क्षेत्रों में सटीक कृषि मशीनरी। उपग्रह संकेत पृथ्वी की सतह पर बेहद कम शक्ति के स्तर पर पहुंचते हैं - आस-पास के अधिकांश अन्य रेडियो संकेतों की तुलना में बहुत कमजोर - जो रिसीवर को अवांछित आरएफ संकेतों और इमारतों, वाहनों और धातु संरचनाओं से परावर्तित संकेतों के प्रति संवेदनशील बनाता है।
इस कारण से, केवल उच्च स्थिति सटीकता अब पर्याप्त नहीं है। एक रिसीवर कागज पर उत्कृष्ट लग सकता है, लेकिन अगर आरएफ वातावरण शत्रुतापूर्ण होने पर यह एक स्थिर फिक्स नहीं रख सकता है, तो एप्लिकेशन विफल हो जाता है। हस्तक्षेप के तहत विश्वसनीयता सटीकता के रूप में ज्यादा मायने रखती है, और यह वह जगह है जहां एंटी-जैमिंग जीएनएसएस तकनीक आती है। यह लेख बताता है कि जीएनएसएस हस्तक्षेप क्या है, यह स्थिति को कैसे कम करता है, एंटी-जैमिंग तकनीक कैसे काम करती है, और एंटी-जैमिंग जीएनएसएस रिसीवर या मॉड्यूल का चयन करते समय ओईएम को क्या मूल्यांकन करना चाहिए।
GNSS हस्तक्षेप क्या है?
एक जीएनएसएस रिसीवर को बेहद कमजोर उपग्रह संकेतों का पता लगाना और संसाधित करना चाहिए - आमतौर पर एंटीना पर लगभग -125 डीबीएम या उससे कम। जब अन्य आरएफ सिग्नल रिसीवर फ्रंट एंड में प्रवेश करते हैं, तो वे इस छोटे सिग्नल को अभिभूत कर सकते हैं: सिग्नल-टू-शोर की स्थिति को कम करना, सैटेलाइट लॉक को बाधित करना, पोजिशनिंग त्रुटियों को बढ़ाना, आरटीके अभिसरण को धीमा करना, और गंभीर मामलों में पोजिशनिंग उपलब्धता का पूर्ण नुकसान होता है।
मुख्य विचार सरल है। समस्या यह नहीं है कि उपग्रह आकाश से गायब हो जाते हैं; रिसीवर एक ही एंटीना पर आने वाली अवांछित आरएफ ऊर्जा से उपयोगी जीएनएसएस संकेतों को अलग करने में असमर्थ हो सकता है। जब वह पृथक्करण विफल हो जाता है, तो माप कम हो जाता है और उनके साथ स्थिति आउटपुट कम हो जाता है। जीएनएसएस हस्तक्षेप शमन अवांछित आरएफ ऊर्जा मौजूद होने पर भी माप को प्रयोग करने योग्य रखता है।
GNSS हस्तक्षेप कहाँ से आता है?
हस्तक्षेप स्रोत तीन व्यापक श्रेणियों में आते हैं, और एक वास्तविक तैनाती को एक साथ उनमें से कई का सामना करना पड़ सकता है।
जानबूझकर हस्तक्षेप
जानबूझकर हस्तक्षेप में जैमिंग और जानबूझकर आरएफ हस्तक्षेप के अन्य रूप शामिल हैं जो जीएनएसएस रिसेप्शन को बाधित करने के लिए डिज़ाइन किए गए हैं - उदाहरण के लिए, उपग्रह ट्रैकिंग को कठिन या असंभव बनाने के लिए जीएनएसएस आवृत्ति बैंड में या उसके पास आरएफ ऊर्जा संचारित करना। यह महत्वपूर्ण बुनियादी ढांचे और किसी भी प्रणाली के लिए एक सुरक्षा और लचीलापन चिंता का विषय है जिसका संचालन निरंतर स्थिति पर निर्भर करता है।
अनजाने में हस्तक्षेप
औद्योगिक वातावरण में अधिकांश हस्तक्षेप अनजाने में होता है। औद्योगिक इलेक्ट्रॉनिक्स, पावर इलेक्ट्रॉनिक्स, मोटर्स, संचार उपकरण, और खराब परिरक्षित इलेक्ट्रॉनिक्स ऊर्जा का उत्सर्जन कर सकते हैं जो जीएनएसएस बैंड के अंदर आती है या ब्रॉडबैंड शोर को विकीर्ण कर सकती है जो रिसीवर फ्रंट एंड पूरी तरह से फ़िल्टर नहीं कर सकता है। ये स्रोत अक्सर एंटीना के करीब होते हैं, जो उन्हें विशेष रूप से हानिकारक बनाता है।
प्लेटफ़ॉर्म-स्तरीय हस्तक्षेप
तीसरा स्रोत मंच ही है। रोबोट, यूएवी और वाहन स्विचिंग बिजली की आपूर्ति, मोटर, डिजिटल इलेक्ट्रॉनिक्स और संचार मॉड्यूल ले जाते हैं जो एक ही प्लेटफॉर्म पर लगे जीएनएसएस एंटीना की ओर हस्तक्षेप कर सकते हैं। एंटीना प्लेसमेंट, ग्राउंडिंग, शील्डिंग और फ्रंट-एंड फ़िल्टरिंग सभी यह निर्धारित करते हैं कि उस शोर का कितना हिस्सा रिसीवर तक पहुंचता है।
GNSS हस्तक्षेप पोजिशनिंग प्रदर्शन को कैसे प्रभावित करता है
एक पोजिशनिंग सिस्टम पर हस्तक्षेप के प्रभाव एक कैस्केड बनाते हैं। गंभीरता के आधार पर, एक OEM निम्न में से कोई भी देख सकता है:
- उपग्रह ट्रैकिंग का नुकसान- रिसीवर अलग-अलग उपग्रहों पर लॉक गिराता है, जिससे स्थिति समाधान के लिए उपलब्ध ज्यामिति कम हो जाती है।
- पोजिशनिंग की उपलब्धता में कमी- सिस्टम किसी स्थिति को आउटपुट करना बंद कर सकता है, या मिनटों या उससे अधिक समय के लिए कम-सटीकता मोड पर स्विच कर सकता है।
- RTK अभिसरण समस्याएँ- हस्तक्षेप वाहक-चरण माप को शोर करता है, इसलिए आरटीके आरंभीकरण और फिक्सिंग धीमी और कम स्थिर हो जाती है।
- बढ़ी हुई पोजिशनिंग त्रुटियाँ- यहां तक कि जब एक फिक्स बनाए रखा जाता है, तब भी अवक्रमित माप ऐसी स्थिति उत्पन्न कर सकते हैं जो अपेक्षित त्रुटि बजट से बाहर कूदते हैं, बहाव करते हैं या गिरते हैं।
- नेविगेशन अस्थिरता- यूएवी, रोबोट और स्वायत्त वाहनों पर, एक अस्थिर स्थिति फ़ीड सीधे नेविगेशन और नियंत्रण लूप में फैलती है जो प्लेटफ़ॉर्म को चलाती है।
पोजिशनिंग विश्वसनीयता एक सिस्टम-स्तरीय आवश्यकता है, न कि केवल एक सटीकता विनिर्देश। एक रिसीवर जो एक ओपन-स्काई टेस्ट रेंज पर अपने सटीकता लक्ष्य को पूरा करता है, वह अभी भी क्षेत्र में विफल हो सकता है यदि वह वास्तविक वातावरण की आरएफ स्थितियों को संभाल नहीं सकता है।
एंटी-जैमिंग जीएनएसएस तकनीक: यह कैसे काम करती है?
एंटी-जैमिंग जीएनएसएस तकनीक एक एकल विशेषता नहीं है, बल्कि रिसीवर के आरएफ फ्रंट एंड, सिग्नल प्रोसेसिंग और पोजिशनिंग इंजन में फैली तकनीकों का एक सेट है। मजबूत एंटी-जैमिंग रिसीवर कई परतों को जोड़ते हैं:
- हस्तक्षेप का पता लगाना- रिसीवर लगातार आरएफ वातावरण की निगरानी करता है, असामान्य आरएफ ऊर्जा या सिग्नल स्थितियों में अचानक परिवर्तन की पहचान करता है जो हस्तक्षेप मौजूद होने का संकेत देता है।
- हस्तक्षेप दमन- एक बार हस्तक्षेप की पहचान हो जाने के बाद, दमन तकनीक सिग्नल प्रोसेसिंग पर इसके प्रभाव को कम करती है, उदाहरण के लिए जीएनएसएस आवृत्ति बैंड के अंदर नैरोबैंड या सिंगल-टोन हस्तक्षेप को अस्वीकार करके।
- मजबूत सिग्नल ट्रैकिंग- ट्रैकिंग लूप को खराब परिस्थितियों में यथासंभव लंबे समय तक उपग्रह संकेतों को रखने के लिए डिज़ाइन किया गया है, लॉक बनाए रखना जहां एक पारंपरिक रिसीवर हार मान लेगा।
- बहु-नक्षत्र रिसेप्शन- जीपीएस, बीडीएस, ग्लोनास, गैलीलियो, क्यूजेडएसएस और अन्य नक्षत्रों को एक साथ (उत्पाद के आधार पर) संसाधित करके, सिस्टम में अधिक प्रयोग करने योग्य संकेत होते हैं और कुछ प्रभावित होने पर अधिक अतिरेक होता है।
- बहु-आवृत्ति रिसेप्शन- L1, L2, और L5 पर नज़र रखने से विविधता बढ़ती है: हस्तक्षेप शायद ही कभी हर बैंड को समान रूप से प्रभावित करता है, इसलिए बहु-आवृत्ति रिसेप्शन पोजिशनिंग इंजन को काम करने के लिए विकल्प देता है।
इस बारे में सटीक होना महत्वपूर्ण है कि ये तकनीकें क्या कर सकती हैं और क्या नहीं। बहु-नक्षत्र और बहु-आवृत्ति रिसेप्शन नाटकीय रूप से मजबूती में सुधार करते हैं, लेकिन वे हस्तक्षेप को पूरी तरह से समाप्त नहीं करते हैं - एक शक्तिशाली जैमर अभी भी किसी भी रिसीवर को अभिभूत कर सकता है। एंटी-जैमिंग तकनीक का लक्ष्य उन स्थितियों की सीमा का विस्तार करना है जिनमें सिस्टम प्रयोग करने योग्य स्थिति का उत्पादन करता रहता है, जो कि औद्योगिक अनुप्रयोगों की आवश्यकता होती है। पृष्ठभूमि के लिए, पर हमारा लेख देखेंबहु-नक्षत्र GNSS और L1, L2, और L5 आवृत्ति बैंड.
एंटी-जैमिंग मल्टीपाथ शमन के समान नहीं है
हस्तक्षेप, मल्टीपाथ और आयनोस्फेरिक प्रभावों पर अक्सर एक साथ चर्चा की जाती है, लेकिन वे अलग-अलग उपचारों के साथ अलग-अलग समस्याएं हैं।
- हस्तक्षेपअवांछित आरएफ ऊर्जा को संदर्भित करता है जो जीएनएसएस सिग्नल रिसेप्शन और प्रसंस्करण को कम करता है - उदाहरण के लिए, एंटीना के पास एक जैमर या एक औद्योगिक ट्रांसमीटर।
- मल्टीपाथतब होता है जब जीएनएसएस सिग्नल इमारतों, धातु संरचनाओं या वाहनों को प्रतिबिंबित करते हैं और सीधे और प्रतिबिंब पथों के माध्यम से एंटीना तक पहुंचते हैं। परावर्तित संकेत प्रत्यक्ष संकेत को ओवरलैप करते हैं और माप त्रुटियों का परिचय देते हैं जिन्हें अकेले फ़िल्टरिंग ठीक नहीं कर सकती है।
- आयनोस्फेरिक प्रभावआयनमंडल में परिवर्तन के कारण होते हैं जो जीएनएसएस सिग्नल प्रसार को प्रभावित करते हैं, विशेष रूप से कुछ स्थितियों और क्षेत्रों में। वे सिग्नल देरी को उन तरीकों से बदलते हैं जिन्हें मॉडल या सही किया जाना चाहिए।
ये समस्याएं एक ही समय में हो सकती हैं, यही वजह है कि एक उच्च-विश्वसनीयता जीएनएसएस प्रणाली एक साथ कई मोर्चों को संबोधित करती है: हस्तक्षेप शमन, मल्टीपाथ शमन, आयनोस्फेरिक शमन, सिग्नल अखंडता और बहु-आवृत्ति रिसेप्शन। एक रिसीवर जो हस्तक्षेप को अच्छी तरह से संभालता है, वह अभी भी शहरी घाटी में मल्टीपाथ के साथ संघर्ष कर सकता है, और इसके विपरीत। अधिक जानकारी के लिए, हमारी मार्गदर्शिका देखेंशहरी स्थिति के लिए मल्टीपाथ शमन और उन्नत एल्गोरिदम.
उच्च परिशुद्धता आरटीके के लिए एंटी-जैमिंग क्यों मायने रखता है
RTK रिसीवर के प्रदर्शन पर बार उठाता है। एक आरटीके समाधान केवल एक स्थिति का उत्पादन नहीं करता है; इसे स्थिर वाहक-चरण ट्रैकिंग, विश्वसनीय सुधार प्रसंस्करण, तेज और स्थिर अभिसरण, और निरंतर निश्चित समाधानों की आवश्यकता होती है - ये सभी हस्तक्षेप के प्रति संवेदनशील हैं:
हस्तक्षेप वाहक-चरण माप में शोर जोड़ता है, जिससे पूर्णांक अस्पष्टताओं को हल करना और एक निश्चित समाधान रखना कठिन हो जाता है। परिणाम धीमी आरंभीकरण, सुधार का अधिक लगातार नुकसान, और लंबी अवधि की गिरावट सटीकता है। सर्वेक्षण, यूएवी मैपिंग, कृषि मशीनरी, स्वायत्त रोबोट और बिजली निरीक्षण में, एक आरटीके प्रणाली जो शोर वाले वातावरण में निश्चित मोड से बाहर निकलती है, उतनी ही विघटनकारी हो सकती है जितनी कि कभी भी सेंटीमीटर सटीकता तक नहीं पहुंचती है।
यही कारण है कि एंटी-जैमिंग क्षमता सैद्धांतिक सटीकता के आंकड़े के रूप में ज्यादा मायने रख सकती है। एक रिसीवर जो हर बार मोटर नियंत्रक स्विच या पास के ट्रांसमीटर के सक्रिय होने पर अपना फिक्स खो देता है, वह व्यवहार में कम उपयोगी होता है जो समान परिस्थितियों के माध्यम से एक निरंतर निश्चित समाधान रखता है। GNSS हस्तक्षेप दमन और स्थिर RTK प्रदर्शन साथ-साथ चलते हैं।
विभिन्न औद्योगिक अनुप्रयोगों के लिए GNSS एंटी-जैमिंग
एंटी-जैमिंग कैसे मायने रखता है, आवेदन के अनुसार भिन्न होता है:
यूएवी और ड्रोन
यूएवी प्लेटफॉर्म छोटे, तेज और विद्युत रूप से शोर वाले होते हैं। एकीकरण हल्का होना चाहिए, गतिशील आंदोलन के दौरान स्थिति स्थिर रहनी चाहिए, और आरएफ वातावरण - यूएवी के अपने इलेक्ट्रॉनिक्स, वीडियो लिंक और नियंत्रण लिंक - भीड़ हो सकती है। कम विलंबता और उच्च अद्यतन दर हस्तक्षेप अस्वीकृति के रूप में ज्यादा मायने रखती है।
स्वायत्त रोबोट
आउटडोर रोबोट को लंबे समय तक परिचालन घंटों में मार्ग अनुसरण और दोहराने योग्य स्थिति की आवश्यकता होती है। उनके अपने मोटर्स, बिजली की आपूर्ति और संचार मॉड्यूल प्लेटफ़ॉर्म-स्तरीय हस्तक्षेप पैदा करते हैं, जबकि इमारतें और धातु जुड़नार मल्टीपाथ जोड़ते हैं। निरंतर स्थिति मायने रखती है क्योंकि स्थिति फ़ीड में एक अंतर रोबोट के कार्य को बाधित करता है।
सटीक कृषि
कृषि उपकरण दोहराए जाने योग्य मार्गों, मशीनरी मार्गदर्शन और स्वायत्त उपकरणों के साथ खुले मैदानों में नेविगेट करते हैं। हस्तक्षेप स्रोत शहरी क्षेत्रों की तुलना में कम हैं, लेकिन बड़े क्षेत्रों और लंबे परिचालन दिनों पर विश्वसनीयता आवश्यक है - एक पास के दौरान गिरने वाला एक फिक्स का मतलब है कि एक छूटी हुई या ओवरलैप की गई पंक्ति।
बिजली और बुनियादी ढांचे का निरीक्षण
निरीक्षण प्लेटफ़ॉर्म विद्युत उपकरणों, सबस्टेशनों और धातु संरचनाओं के करीब काम करते हैं, जहां आरएफ वातावरण जटिल और अप्रत्याशित होता है। बुनियादी ढांचे के पास विश्वसनीय स्थिति उन रिसीवरों की मांग करती है जो हस्तक्षेप को सहन करते हैं और मजबूत आस-पास की ऊर्जा की उपस्थिति में संकेतों को ट्रैक करते हैं।
सर्वेक्षण और मानचित्रण
सर्वेक्षण दल सेंटीमीटर-स्तर की सटीकता और भरोसेमंद आरटीके फिक्सिंग की मांग करते हैं। संरचनाओं के चारों ओर सिग्नल की उपलब्धता और मल्टीपाथ यह निर्धारित करते हैं कि बेस-रोवर जोड़ी एक निश्चित समाधान तक कितनी मज़बूती से पहुंचती है, और हस्तक्षेप उत्पादन को पूरी तरह से रोक सकता है।
ओईएम को एंटी-जैमिंग जीएनएसएस रिसीवर में क्या देखना चाहिए?
एंटी-जैमिंग जीएनएसएस रिसीवर या मॉड्यूल का मूल्यांकन करते समय, वास्तविक मिशन प्रोफाइल के खिलाफ विनिर्देश पत्रक पढ़ें। मानदंड जो सबसे ज्यादा मायने रखते हैं:
- हस्तक्षेप का पता लगाना और दमन- क्या उत्पाद समर्पित पहचान और दमन तकनीकों को लागू करता है, जैसा कि इसके आधिकारिक विनिर्देशों में वर्णित है?
- बहु-नक्षत्र समर्थन- जांचें कि कौन से नक्षत्र वास्तव में समर्थित हैं (जीपीएस, बीडीएस, ग्लोनास, गैलीलियो, क्यूजेडएसएस, और अन्य); अधिक नक्षत्रों का मतलब अधिक अतिरेक है जब कुछ संकेत खराब हो जाते हैं।
- बहु-आवृत्ति समर्थन- L1, L2, और L5 कवरेज हस्तक्षेप के खिलाफ विविधता जोड़ता है और RTK मजबूती में सुधार करता है; डेटा शीट से बैंड की पुष्टि करें।
- आरटीके प्रदर्शन- आरटीके सटीकता, आरंभीकरण गति, सुधार प्रोटोकॉल समर्थन और खराब परिस्थितियों में निश्चित समाधान की स्थिरता का मूल्यांकन करें।
- Update rate and latency- गतिशील प्लेटफार्मों को कम विलंबता के साथ उच्च दरों पर नए स्थिति डेटा की आवश्यकता होती है; रिसीवर के वास्तविक आंकड़ों को सत्यापित करें।
- मल्टीपाथ शमन- शहरी, औद्योगिक और धातु-समृद्ध वातावरण के लिए, प्रतिबिंबित-सिग्नल अस्वीकृति पुष्टि के लायक एक अलग क्षमता है।
- विरोधी स्पूफिंग- जहां उत्पाद स्पष्ट रूप से इसका समर्थन करता है, एंटी-स्पूफिंग झूठे जीएनएसएस संकेतों से बचाता है। यह एंटी-जैमिंग से एक अलग कार्य है, इसलिए उत्पाद की वास्तविक क्षमताओं के खिलाफ दोनों का मूल्यांकन करें।
- आकार और शक्ति- यूएवी, रोबोट और एम्बेडेड उपकरणों के लिए, आयाम, वजन और बिजली की खपत पहले क्रम की बाधाएं हैं।
- इंटरफेस- प्रलेखित विद्युत इंटरफेस (UART, USB, ईथरनेट, CAN, I2C) को होस्ट कंट्रोलर की बसों से मिलाएं।
कोई भी उत्पाद हर प्लेटफ़ॉर्म पर फिट नहीं बैठता है, इसलिए चयन शीर्षक सटीकता संख्या के बजाय ऑपरेटिंग वातावरण से शुरू होना चाहिए।
विश्वसनीय GNSS पोजिशनिंग के लिए JUMPSTAR का दृष्टिकोण
JUMPSTAR OEM एकीकरण के लिए उच्च-सटीक GNSS मॉड्यूल, रिसीवर और पोजिशनिंग समाधान बनाता है, जो उन स्थितियों पर केंद्रित है जिनका औद्योगिक प्लेटफ़ॉर्म वास्तव में सामना करते हैं। इसका दृष्टिकोण बहु-नक्षत्र और बहु-आवृत्ति रिसेप्शन, हस्तक्षेप और मल्टीपाथ शमन, आयनोस्फेरिक शमन, कम विलंबता के साथ उच्च अद्यतन दर, आरटीके क्षमता, दोहरे एंटीना हेडिंग और एंटी-स्पूफिंग समर्थन को जोड़ती है जहां एक उत्पाद इसे प्रदान करता है।
विश्वसनीय स्थिति रिसीवर आर्किटेक्चर, सिग्नल प्रोसेसिंग, आरएफ डिजाइन, एंटीना चयन, सुधार डेटा और सिस्टम एकीकरण के संयोजन से आती है - कोई एक विनिर्देश नहीं। रेंज को इस तरह से डिज़ाइन किया गया है कि ओईएम कॉम्पैक्ट एम्बेडेड मॉड्यूल से लेकर पूर्ण-विशेषताओं वाले रिसीवर तक अपने प्लेटफॉर्म पर फिट होने वाले संयोजन का चयन कर सकें।
एंटी-जैमिंग क्षमताओं के साथ JUMPSTAR GNSS उत्पाद
तीन JUMPSTAR उत्पाद बताते हैं कि विभिन्न फॉर्म कारकों में एंटी-जैमिंग क्षमता को कैसे लागू किया जाता है:
दजेएस-एपी55यूएवी, रोबोट और स्वायत्त ड्राइविंग अनुप्रयोगों के लिए एक मल्टी-बैंड, मल्टी-नक्षत्र जीएनएसएस रिसीवर है। यह 448 हार्डवेयर चैनलों को पूर्ण-नक्षत्र रिसेप्शन (जीपीएस, बीडीएस, ग्लोनास, गैलीलियो, क्यूजेडएसएस, एनएवीआईसी और एसबीएएस) के साथ जोड़ती है, 100 एमएस से कम विलंबता के साथ 10 हर्ट्ज अपडेट दर, और जटिल वातावरण में मजबूत प्रदर्शन के लिए एआईएम +, आईओएनओ +, एपीएमई + और आरएआईएम + प्रौद्योगिकियां। RTK सटीकता 0.6 सेमी + 1 पीपीएम तक पहुंच जाती है, और वैकल्पिक AP55H डुअल-एंटीना संस्करण 0.15° तक नीचे की ओर बढ़ जाता है। OSNMA एंटी-स्पूफिंग समर्थन OEM को हस्तक्षेप और गलत संकेतों दोनों से सुरक्षा देता है।
उन प्लेटफार्मों के लिए जिन्हें शीर्षक के साथ-साथ स्थिति की आवश्यकता होती है,जेएस-सीके15-3डुअल-एंटीना हेडिंग और एक बिल्ट-इन IMU के साथ एक मल्टी-कॉन्स्टेलेशन रिसीवर है। यह 8 मिमी + 1 पीपीएम क्षैतिज और 15 मिमी + 1 पीपीएम ऊर्ध्वाधर, 50 हर्ट्ज पोजिशनिंग और 100 हर्ट्ज आईएमयू आउटपुट की आरटीके सटीकता प्रदान करता है। इसका एंटी-इंटरफेरेंस डिज़ाइन 60 डीबी तक नैरोबैंड और सिंगल-टोन हस्तक्षेप को दबा देता है, और जड़त्वीय नेविगेशन तब स्थिति उपलब्ध रखता है जब उपग्रह सिग्नल कमजोर होते हैं - विद्युत शोर के पास यूएवी और रोबोट प्लेटफार्मों के लिए अच्छी तरह से अनुकूल होते हैं।
जहां आकार और वजन तंग हैं, वहांजेएस-बीसीके43एच-3एक लघु बहु-नक्षत्र, बहु-आवृत्ति आरटीके मॉड्यूल है जिसकी माप 39.0 × 30.0 × 6.04 मिमी है और इसका वजन 25 ग्राम से कम है। यह एक अंतर्निहित आईएमयू के साथ दोहरे एंटीना इंटरफेरोमेट्री हेडिंग (0.2 मीटर बेसलाइन पर 1 डिग्री) को जोड़ता है, तेजी से आरंभीकरण के साथ 8 मिमी + 1 पीपीएम की आरटीके सटीकता प्राप्त करता है, और 60 डीबी सिग्नल-टू-हस्तक्षेप अनुपात तक नैरोबैंड और सिंगल-टोन हस्तक्षेप को दबाता है। दोहरी UART, टाइप-C, दोहरी RF, PPS और EVENT इंटरफेस इसे एम्बेड करना आसान बनाते हैं।
मॉड्यूल, रिसीवर और एंटेना की पूरी श्रृंखला पर उपलब्ध हैजंपस्टार उत्पाद पृष्ठ.
एक विश्वसनीय GNSS पोजिशनिंग सिस्टम का निर्माण
एक एंटी-जैमिंग रिसीवर एक विश्वसनीय जीएनएसएस पोजिशनिंग सिस्टम का केवल एक हिस्सा है। पूरी श्रृंखला में जीएनएसएस रिसीवर या मॉड्यूल, एंटीना, आरएफ लेआउट और केबलिंग, एंटीना प्लेसमेंट, आरटीके सुधार स्रोत, रोबोट या वाहन नियंत्रक, सेंसर फ्यूजन और सॉफ्टवेयर शामिल हैं जो इसे एक साथ जोड़ते हैं।
प्रत्येक कड़ी मायने रखती है। एक तकनीकी रूप से सक्षम रिसीवर अभी भी खराब प्रदर्शन कर सकता है यदि एंटीना बुरी तरह से तैनात है, यदि सिस्टम डिजाइन के दौरान आरएफ वातावरण को नजरअंदाज कर दिया जाता है, या यदि प्लेटफॉर्म इलेक्ट्रॉनिक्स एंटीना के आसपास के क्षेत्र में शोर विकीर्ण करते हैं। सबसे विश्वसनीय प्रणालियों को समग्र रूप से इंजीनियर किया जाता है: शुरू से ही एंटीना प्लेसमेंट की योजना बनाई गई है, आरएफ लेआउट को साफ रखा गया है, और रिसीवर को हस्तक्षेप की शर्तों के लिए चुना गया है जो वास्तव में पूरा होगा।
निष्कर्ष
जटिल वातावरण में, उच्च-परिशुद्धता GNSS को केवल सटीकता से नहीं आंका जा सकता है। विनिर्देश शीट पर संख्या - 0.6 सेमी, 1 सेमी, या 2 सेमी - इस बारे में बहुत कम कहती है कि हस्तक्षेप प्रकट होने पर रिसीवर कैसे व्यवहार करता है। जो मायने रखता है वह है सिग्नल उपलब्धता, हस्तक्षेप प्रतिरोध, मल्टीपाथ शमन, आरटीके स्थिरता, अद्यतन दर, विलंबता और सिस्टम एकीकरण। एंटी-जैमिंग जीएनएसएस तकनीक इन कारकों में से सबसे विघटनकारी को संबोधित करती है: यह अवांछित आरएफ ऊर्जा मौजूद होने पर पोजिशनिंग इंजन को काम करता रहता है, इसलिए एप्लिकेशन भी काम करता रहता है।
JUMPSTAR औद्योगिक अनुप्रयोगों की मांग के लिए हस्तक्षेप शमन और OEM-उन्मुख एकीकरण विकल्पों के साथ उच्च-सटीक GNSS पोजिशनिंग तकनीकों को जोड़ती है। यदि आप एक ऐसे प्लेटफ़ॉर्म का निर्माण कर रहे हैं जो एक चुनौतीपूर्ण आरएफ वातावरण में विश्वसनीय स्थिति धारण करना चाहिए, तो अपनी परिचालन स्थितियों, बाधाओं और सटीकता आवश्यकताओं के बारे में बातचीत से शुरुआत करें।
एक जटिल आरएफ वातावरण में विश्वसनीय जीएनएसएस स्थिति की आवश्यकता है?
JUMPSTAR एंटी-जैमिंग GNSS मॉड्यूल, RTK रिसीवर और यूएवी, रोबोट, कृषि, सर्वेक्षण और औद्योगिक अनुप्रयोगों में OEM एकीकरण के लिए डिज़ाइन किए गए पोजिशनिंग समाधान प्रदान करता है।
अपनी GNSS आवश्यकताओं पर चर्चा करने के लिए JUMPSTAR से संपर्क करें.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


