












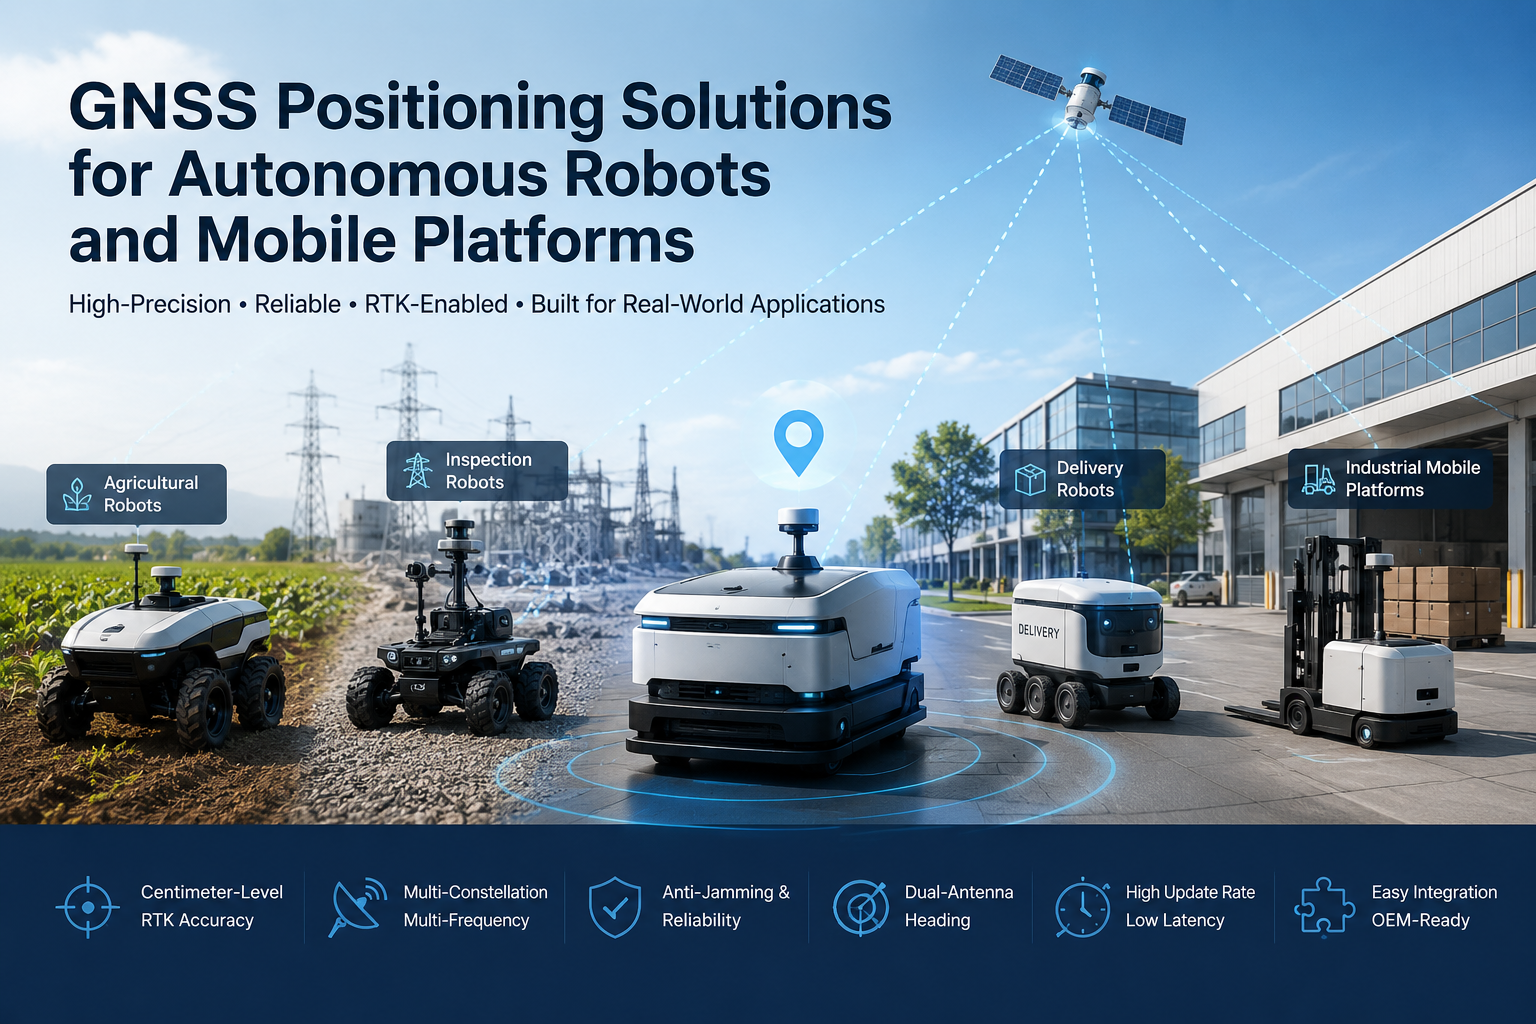
स्वायत्त रोबोट नियंत्रित इनडोर वातावरण से परे आउटडोर और अर्ध-आउटडोर अनुप्रयोगों में आगे बढ़ रहे हैं: खेतों में काम करने वाले कृषि रोबोट, निरीक्षण रोबोट गश्त बिजली और पाइपलाइन बुनियादी ढांचे, परिसरों और औद्योगिक पार्कों की सेवा करने वाले डिलीवरी रोबोट, स्वायत्त वाहन, और बड़े बाहरी सुविधाओं में काम करने वाले औद्योगिक मोबाइल प्लेटफार्म। जैसे ही एक रोबोट एक निश्चित कार्यक्षेत्र से आगे बढ़ता है, सिस्टम को लगातार तीन सवालों के जवाब देने चाहिए: मैं कहां हूं? मैं कहाँ जा रहा हूँ? मुझे वहां कैसे जाना चाहिए?
स्वायत्त रोबोटों के लिए जीएनएसएस पोजिशनिंग पूर्ण भौगोलिक संदर्भ प्रदान करती है जो पूरे नेविगेशन सिस्टम को लंगर डालती है। एक जीएनएसएस रिसीवर रोबोट नियंत्रक को बताता है कि प्लेटफॉर्म वैश्विक निर्देशांक में कहां है, और जब एप्लिकेशन अधिक मांग करता है, तो आरटीके सेंटीमीटर-स्तरीय स्थिति जोड़ता है - बशर्ते सुधार डेटा और उपयुक्त आकाश दृश्यता उपलब्ध हो। यह लेख बताता है कि जीएनएसएस और आरटीके स्वायत्त रोबोट सिस्टम में कैसे फिट होते हैं, जहां वे सबसे अधिक मूल्य प्रदान करते हैं, वे आईएमयू और अन्य सेंसर के साथ कैसे गठबंधन करते हैं, और मोबाइल प्लेटफॉर्म के लिए जीएनएसएस मॉड्यूल का चयन करते समय ओईएम को क्या मूल्यांकन करना चाहिए।
स्वायत्त रोबोटों के लिए पोजिशनिंग क्यों महत्वपूर्ण है
विश्वसनीय स्थिति वह नींव है जिस पर आउटडोर स्वायत्त रोबोट बनाए जाते हैं। विचार करें कि रोबोट नियंत्रक को स्थिति डेटा की क्या आवश्यकता है:
- सटीक स्थिति अनुमान- रोबोट को किसी भी बाद की गति की योजना बनाने से पहले अपनी वास्तविक समय की स्थिति जानने की जरूरत है।
- निम्नलिखित मार्ग- मार्गदर्शन, छिड़काव, घास काटना और निरीक्षण सभी के लिए रोबोट को भटकने के बजाय एक नियोजित पथ पर रहने की आवश्यकता होती है।
- दोहराने योग्य नेविगेशन- निरीक्षण, कृषि और रसद के लिए, एक ही मार्ग को बार-बार निष्पादित किया जाता है, और प्रत्येक रन को पिछले एक के साथ संरेखित करना चाहिए।
- जियोफेंसिंग और क्षेत्र प्रबंधन- स्थिति डेटा सिस्टम को यह पुष्टि करने देता है कि रोबोट अपने अधिकृत ऑपरेटिंग क्षेत्र के अंदर है और यदि ऐसा नहीं है तो प्रतिक्रिया देता है।
- बेड़े का समन्वय- जब कई मोबाइल प्लेटफ़ॉर्म एक ही साइट पर काम करते हैं, तो साझा और विश्वसनीय स्थिति की जानकारी उन्हें संघर्ष मार्गों को दूर करने और कवरेज का समन्वय करने में मदद करती है।
इस बारे में सटीक होना महत्वपूर्ण है कि जीएनएसएस क्या कर सकता है और क्या नहीं। इनडोर ऑपरेशन, घनी छतरी और गंभीर रुकावटें सिग्नल को पूरी तरह से नीचा दिखा सकती हैं या हटा सकती हैं, यही वजह है कि उत्पादन रोबोट सिस्टम जीएनएसएस को अन्य सेंसर के साथ जोड़ते हैं। लेकिन बाहरी प्लेटफार्मों के लिए, जीएनएसएस एक पूर्ण, बहाव-मुक्त स्थिति संदर्भ का सबसे व्यावहारिक स्रोत बना हुआ है, और उस भूमिका को किसी भी एकल वैकल्पिक सेंसर के साथ बदलना मुश्किल है।
GNSS स्वायत्त मोबाइल प्लेटफ़ॉर्म का समर्थन कैसे करता है
एक विशिष्ट रोबोट सिस्टम में, GNSS हार्डवेयर नेविगेशन स्टैक के लिए एक इनपुट के रूप में काम करता है। एक एंटीना उपग्रह संकेत प्राप्त करता है, रिसीवर या मॉड्यूल उन्हें संसाधित करता है और स्थिति और वेग डेटा आउटपुट करता है, रोबोट नियंत्रक उस डेटा का उपभोग करता है, और नेविगेशन सिस्टम पथ नियोजन और गति नियंत्रण के लिए इसका उपयोग करता है। रिसीवर कई प्रकार की जानकारी दे सकता है:
- पद- अक्षांश, देशांतर और ऊंचाई में पूर्ण निर्देशांक।
- वेग- संकेतों के डॉपलर शिफ्ट से व्युत्पन्न, अक्सर क्रमिक पदों को अलग करने की तुलना में अधिक सटीक और कम-विलंबता।
- समय- GNSS रिसीवर सटीक समय आउटपुट करते हैं जो सबसिस्टम और डेटा लॉगिंग को सिंक्रनाइज़ कर सकते हैं।
- शीर्षक- दोहरे एंटीना क्षमता या एक एकीकृत कंपास के साथ, रिसीवर प्लेटफ़ॉर्म के अभिविन्यास की रिपोर्ट भी कर सकता है।
रोबोट नियंत्रक इस डेटा को अन्य इनपुट के साथ जोड़ता है - व्हील ओडोमेट्री, एक आईएमयू, कैमरा, राडार - स्थिति अनुमान बनाने के लिए जो एक्चुएटर्स को चलाता है। जीएनएसएस वह घटक है जो उस अनुमान को लंबी दूरी और लंबी परिचालन घंटों में वास्तविक दुनिया से जोड़े रखता है, बिना उस बहाव के जो शुद्ध मृत-गणना सेंसर जमा करते हैं।
उच्च परिशुद्धता रोबोट नेविगेशन के लिए RTK GNSS
मानक जीएनएसएस मीटर-स्तरीय सटीकता प्रदान करता है, जो सरल नेविगेशन के लिए ठीक है, लेकिन उन कार्यों के लिए नहीं जो सेंटीमीटर तक दोहराने योग्य होना चाहिए। RTK — रीयल-टाइम काइनेमेटिक — उस अंतर को बंद कर देता है। एक आरटीके रिसीवर बेस स्टेशन या नेटवर्क सेवा से वाहक-चरण माप और वास्तविक समय सुधार का उपयोग करता है, और जब यह एक निश्चित समाधान प्राप्त करता है, तो यह सेंटीमीटर-स्तर की सटीकता पर स्थिति की रिपोर्ट करता है।
रोबोट के लिए RTK का मान कोई शीर्षक सटीकता संख्या नहीं है; यह वही है जो सटीकता व्यवहार में सक्षम बनाती है: मीटर के बजाय सेंटीमीटर-स्तर की स्थिति, बेहतर दोहराव ताकि पंक्तियाँ, मार्ग और कार्य पास लगातार रन के बाद चलते हैं, और स्थिति त्रुटि को कम कर देते हैं, इसलिए बहाव और पूर्वाग्रह जो मीटर-स्तरीय नेविगेशन को सटीक कार्य के लिए अनुपयोगी बनाते हैं, बड़े पैमाने पर हटा दिए जाते हैं।
सेंटीमीटर-स्तरीय आरटीके सबसे अधिक मायने रखता है जहां रोबोट के उपकरण और निर्णय सटीक स्थिति पर निर्भर करते हैं: सटीक कृषि रोबोट जिन्हें उपकरण को फसल पंक्तियों के साथ संरेखित रखना चाहिए, निरीक्षण रोबोट जिन्हें एक ही संपत्ति या दोष स्थान पर फिर से जाना चाहिए, स्वायत्त आउटडोर उपकरण नियंत्रित कार्य करते हैं, और उच्च परिशुद्धता वाले मोबाइल प्लेटफॉर्म निश्चित बुनियादी ढांचे के करीब काम करते हैं। प्रसंस्करण के बाद के विकल्पों के साथ तुलना के लिए, हमारी मार्गदर्शिका देखेंआरटीके बनाम पीपीके सुधार के तरीके.
सभी प्लेटफार्मों पर स्वायत्त रोबोटों के लिए GNSS पोजिशनिंग
एक ही पोजिशनिंग तकनीक प्लेटफ़ॉर्म और मिशन के आधार पर अलग-अलग आकार लेती है:
कृषि रोबोट
फ़ील्ड रोबोट को स्वायत्त नेविगेशन की आवश्यकता होती है जो पंक्तियों और सीमाओं के साथ संरेखित रहता है, साथ ही एक सीज़न में दोहराए जाने योग्य मार्ग। आरटीके पोजिशनिंग यहां मानक विकल्प है क्योंकि ऑपरेटिंग वातावरण खुला आकाश है और सेंटीमीटर-स्तर की पुनरावृत्ति सीधे अधिक सुसंगत क्षेत्र संचालन में तब्दील हो जाती है।
निरीक्षण रोबोट
निरीक्षण प्लेटफॉर्म पूर्वनिर्धारित मार्गों के साथ बिजली के बुनियादी ढांचे, पाइपलाइनों और बाहरी परिसंपत्तियों पर गश्त करते हैं और समय के साथ स्थितियों की तुलना करने के लिए उन्हीं बिंदुओं पर लौटना चाहिए। मार्ग-आधारित निगरानी रोबोट को सेंटीमीटर के भीतर जानने पर निर्भर करती है, जहां प्रत्येक माप लिया गया था।
वितरण और सेवा रोबोट
आउटडोर डिलीवरी रोबोट, कैंपस लॉजिस्टिक्स प्लेटफॉर्म और औद्योगिक-पार्क परिवहन प्रणाली फुटपाथ और आंतरिक सड़कों पर लंबी दूरी तय करती हैं। विश्वसनीय निरपेक्ष स्थिति रोबोट को वेपॉइंट्स के बीच अपने नियोजित मार्ग पर रखती है और अतिरेक प्रदान करती है जो नेविगेशन स्टैक को स्थानीय सेंसर त्रुटियों से पुनर्प्राप्त करने देती है।
औद्योगिक मोबाइल प्लेटफॉर्म
वेयरहाउस यार्ड, निर्माण स्थल, बंदरगाह और खनन स्थल खुले लेकिन कठोर वातावरण में काम करने वाले बड़े मोबाइल उपकरणों की मेजबानी करते हैं। इन प्लेटफार्मों पर जीएनएसएस रिसीवर मशीन की स्थिति, मार्ग प्रबंधन और साइट जागरूकता का समर्थन करते हैं, और कंपन, धूल और तापमान चरम सीमा के तहत काम करते रहने के लिए मजबूती की आवश्यकता होती है।
विश्वसनीय रोबोट नेविगेशन के लिए GNSS + IMU और सेंसर फ्यूजन
एक उत्पादन रोबोट नेविगेशन प्रणाली शायद ही कभी एक सेंसर पर निर्भर करती है, और जीएनएसएस कोई अपवाद नहीं है। व्यवहार में, जीएनएसएस एक आईएमयू के साथ काम करता है जो छोटे अंतराल पर गति और दृष्टिकोण प्रदान करता है, व्हील ओडोमेट्री जो फिक्स के बीच वाहन की अपनी गति की रिपोर्ट करता है, और कैमरे या LiDAR जो रोबोट को अपने परिवेश का स्थानीय दृश्य देते हैं।
प्रत्येक सेंसर में ताकत और कमजोरियां होती हैं। GNSS एक निरपेक्ष स्थिति संदर्भ देता है जो बहाव नहीं करता है, लेकिन इसे बाधित या अपमानित किया जा सकता है। एक आईएमयू उन अंतरालों को छोटी अवधि के लिए भरता है लेकिन समय के साथ बहता रहता है। ओडोमेट्री स्व-निहित है लेकिन त्रुटि जमा करती है। विज़न और LiDAR स्थानीय रूप से उत्कृष्टता प्राप्त करते हैं लेकिन लंबी दूरी की स्थिति और वैश्विक एंकरिंग के साथ संघर्ष करते हैं। सेंसर फ्यूजन इन इनपुट को जोड़ती है ताकि रोबोट की स्थिति और हेडिंग अनुमान किसी भी एकल सेंसर की तुलना में अधिक सटीक और मजबूत हो। जीएनएसएस-अस्वीकृत स्थितियों में संलयन पर गहराई से नज़र डालने के लिए, देखेंGNSS-अस्वीकृत वातावरण में IMU और सेंसर फ्यूजन की भूमिका.
स्वायत्त रोबोटों के लिए डुअल-एंटीना हेडिंग क्यों मायने रखता है
एक रोबोट जो बाहर नेविगेट करता है, उसे न केवल यह जानने की जरूरत है कि वह कहां है, बल्कि यह भी कि वह किस तरफ सामना कर रहा है। सिंगल-एंटीना जीएनएसएस रिपोर्ट स्थिति, और शीर्षक कहीं और से आना चाहिए - आमतौर पर एक कम्पास या एक आईएमयू। एक कम्पास पृथ्वी के चुंबकीय क्षेत्र को मापता है, जो खुले क्षेत्रों में विश्वसनीय है, लेकिन धातु संरचनाओं, इलेक्ट्रिक मोटर्स और रोबोट प्लेटफार्मों पर आम चुंबकीय हस्तक्षेप के अन्य स्रोतों से परेशान हो सकता है।
डुअल-एंटीना जीएनएसएस इसे अलग तरह से हल करता है: एक ज्ञात पृथक्करण पर घुड़सवार दो एंटेना के बीच चरण अंतर को मापकर, रिसीवर सीधे उपग्रह संकेतों से प्लेटफॉर्म के अभिविन्यास की गणना करता है। क्योंकि यह चुंबकीय माप पर निर्भर नहीं करता है, यह विद्युत चुम्बकीय रूप से जटिल वातावरण में अधिक स्थिर शीर्षक संदर्भ प्रदान कर सकता है। जहां रिसीवर इसका समर्थन करता है, वही दोहरे एंटीना ज्यामिति पिच और रोल को भी आउटपुट कर सकती है।
यह स्वायत्त वाहनों, मोबाइल रोबोटों और कृषि मशीनरी के लिए मायने रखता है, जिनके नियंत्रण लूप सटीक अभिविन्यास पर निर्भर करते हैं - उदाहरण के लिए, एक उपकरण को संरेखित रखना, या कंपन के तहत एक सीधी रेखा के साथ वाहन चलाना। डुअल-एंटीना GNSS IMU का प्रतिस्थापन नहीं है; यह इसका पूरक है। कई सिस्टम एक आईएमयू के साथ जीएनएसएस हेडिंग का उपयोग करते हैं, जिसमें जीएनएसएस शीर्षक एक स्थिर संदर्भ के रूप में कार्य करता है जो फ्यूज्ड एटीट्यूड अनुमान को बहने से रोकता है।
वास्तविक दुनिया के रोबोट वातावरण में GNSS चुनौतियाँ
वास्तविक रोबोट वातावरण शायद ही कभी GNSS के लिए आदर्श होते हैं। विफलता मोड को समझने से ओईएम को सही हार्डवेयर निर्दिष्ट करने में मदद मिलती है:
- सिग्नल रुकावट- इमारतें, पेड़ और पुल उपग्रहों को छिपा सकते हैं और प्रयोग करने योग्य संकेतों की संख्या को कम कर सकते हैं।
- मल्टीपाथ- इमारतों और धातु संरचनाओं से परावर्तित सिग्नल सीधे सिग्नल के बाद एंटीना पर पहुंचते हैं, जिससे माप दूषित हो जाता है।
- विद्युत चुम्बकीय हस्तक्षेप- औद्योगिक उपकरण, मोटर्स और पावर इलेक्ट्रॉनिक्स आरएफ वातावरण में शोर इंजेक्ट कर सकते हैं।
- गतिशील गति- तीव्र गति और कंपन रिसीवर के ट्रैकिंग लूप और अद्यतन दर पर उच्च मांग रखते हैं।
- शहरी और अर्ध-बाहरी स्थितियां- शहरी घाटियाँ परावर्तित संकेतों के साथ आंशिक आकाश दृश्यता को जोड़ती हैं, और आंशिक रूप से आश्रय वाले क्षेत्र पूर्ण खुले आकाश और इनडोर संचालन के बीच बैठते हैं।
इन चुनौतियों के लिए इंजीनियरिंग प्रतिक्रियाएं अच्छी तरह से स्थापित हैं: प्रयोग करने योग्य उपग्रहों को अधिकतम करने के लिए बहु-नक्षत्र और बहु-आवृत्ति रिसेप्शन (पर हमारा लेख देखेंबहु-नक्षत्र GNSS और L1/L2/L5 आवृत्ति बैंड), हस्तक्षेप का विरोध करने के लिए फ्रंट-एंड फ़िल्टरिंग और एंटी-जैमिंग तकनीक, परावर्तित संकेतों को अस्वीकार करने के लिए मल्टीपाथ शमन एल्गोरिदम, गतिशीलता के साथ बनाए रखने के लिए उच्च अद्यतन दर और कम विलंबता, और अंतराल को पाटने के लिए सेंसर संलयन जहां अकेले जीएनएसएस वितरित नहीं कर सकता है।
ओईएम को जीएनएसएस समाधान में क्या देखना चाहिए?
GNSS मॉड्यूल या रिसीवर का चयन करने का अर्थ है मिशन के लिए प्रौद्योगिकी का मिलान करना। मूल्यांकन मानदंड जो सबसे ज्यादा मायने रखते हैं:
- स्थिति सटीकता- सटीकता वर्ग चुनें जिसकी एप्लिकेशन को वास्तव में आवश्यकता है: बुनियादी नेविगेशन के लिए मीटर-स्तर, उप-मीटर जहां सख्त, या सटीक कार्य के लिए सेंटीमीटर-स्तरीय आरटीके।
- Update rate- एक तेजी से चलने वाले प्लेटफॉर्म को उच्च आउटपुट दर की आवश्यकता होती है ताकि नियंत्रक के पास हमेशा नई स्थिति हो; गतिशील रोबोटिक्स में 10 हर्ट्ज और उससे अधिक की दरें आम हैं, और सटीक आवश्यकता उत्पाद के वास्तविक विनिर्देश पर निर्भर करती है।
- विलंबता- किसी स्थिति को मापा जा रहा है और नियंत्रक को वितरित किया जा रहा है; वास्तविक समय नियंत्रण छोरों के लिए कम विलंबता मायने रखती है।
- शीर्षक क्षमता- यदि रोबोट को अभिविन्यास की आवश्यकता है, तो दोहरे एंटीना हेडिंग समर्थन के साथ एक रिसीवर या मॉड्यूल पर विचार करें, और एंटीना बेसलाइन लंबाई के साथ शीर्षक सटीकता का मूल्यांकन करें।
- जीएनएसएस नक्षत्र- उत्पाद पर उपलब्ध GPS, BDS, GLONASS, गैलीलियो, QZSS, NavIC और SBAS के लिए समर्थन की जाँच करें; अधिक नक्षत्रों का अर्थ है अधिक अतिरेक।
- आवृत्ति समर्थन- एकल-आवृत्ति सरल है, दोहरी-आवृत्ति आरटीके विश्वसनीयता में सुधार करती है, और बहु-आवृत्ति मजबूती जोड़ती है; L1, L2 और L5 कवरेज की तुलना करें।
- इंटरफेस- रोबोट नियंत्रक की उपलब्ध बसों के लिए विद्युत इंटरफेस (UART, CAN, I2C, USB, ईथरनेट) का मिलान करें।
- आकार और शक्ति- छोटे मोबाइल प्लेटफार्मों के लिए, आयाम, वजन और बिजली की खपत पहले क्रम की डिज़ाइन बाधाएँ हैं।
- पर्यावरणीय विश्वसनीयता- आउटडोर रोबोट तापमान चरम सीमा, कंपन, झटके, धूल और नमी का सामना करते हैं; इच्छित वातावरण के लिए उत्पाद की ऑपरेटिंग रेंज और सुरक्षा की पुष्टि करें।
सही उत्तर रोबोट के मिशन प्रोफाइल पर निर्भर करता है, और विनिर्देश को वास्तविक ऑपरेटिंग वातावरण में मान्य किया जाना चाहिए - एक खुला मैदान, एक पेड़ की रेखा, एक बंदरगाह यार्ड, या एक औद्योगिक साइट बहुत अलग तरीके से व्यवहार करती है।
स्वायत्त रोबोटों के लिए JUMPSTAR GNSS समाधान
जंपस्टार उच्च परिशुद्धता पोजिशनिंग अनुप्रयोगों के लिए जीएनएसएस मॉड्यूल, आरटीके रिसीवर, ओईएम बोर्ड, पोजिशनिंग टर्मिनल और संबंधित जीएनएसएस समाधान प्रदान करता है, जिसमें प्रयोगशाला उपयोग के बजाय ओईएम एकीकरण के लिए डिज़ाइन की गई उत्पाद श्रृंखला है। इसके तीन उत्पाद सीधे स्वायत्त रोबोट और मोबाइल प्लेटफ़ॉर्म बिल्डरों की जरूरतों पर मैप करते हैं:
दजेएस-आरके43-3एक डुअल-बैंड (L1+L5) GNSS उच्च-सटीक पोजिशनिंग मॉड्यूल है जो कॉम्पैक्ट एम्बेडेड रोबोट और यूएवी प्लेटफॉर्म में फिट बैठता है। इसका एकीकृत एंटीना, 200 हाई-स्पीड चैनल और सेंटीमीटर-स्तरीय आरटीके प्रदर्शन (क्षैतिज 1.0 सेमी + 1 पीपीएम) लगभग Φ48 × 43.2 × 37 मिमी के पैकेज में आते हैं, जिसका वजन 23.2 ग्राम से कम होता है, जिसमें 5.0 वी पर 58 एमए का औसत ऑपरेटिंग करंट होता है। छोटे प्लेटफार्मों के लिए जहां आकार और शक्ति तंग है, इसे रोबोट सिस्टम, कृषि उपकरण और यूएवी नेविगेशन में एकीकृत किया जा सकता है, और यह रोवर और बेस-स्टेशन ऑपरेशन दोनों का समर्थन करता है।
जहां रोबोट को अपने अभिविन्यास के साथ-साथ अपनी स्थिति भी पता होनी चाहिए,जेएस-एसके43एच-एएचएक कॉम्पैक्ट मल्टी-बैंड आरटीके पोजिशनिंग और हेडिंग स्मार्ट एंटीना मॉड्यूल है। यह 789 हार्डवेयर चैनलों को ट्रैक करता है, 0.6 सेमी + 0.5 पीपीएम की आरटीके सटीकता प्राप्त करता है, और इसका डुअल-एंटीना डिज़ाइन अल्ट्रा-शॉर्ट-बेसलाइन को 0.03° तक नीचे की ओर ले जाता है। 10 एमएस (99.9%) से नीचे सिग्नल विलंबता उच्च-गतिशील प्लेटफार्मों के लिए उपयुक्त है, और इसका AIM+, LOCK+, IONO+, और APME+ हस्तक्षेप और स्पूफिंग शमन प्रौद्योगिकियां जटिल विद्युत चुम्बकीय वातावरण में स्थिर स्थिति बनाए रखने में मदद करती हैं।
उच्च-गतिशील प्लेटफार्मों के लिए जिन्हें सबसे तेज़ स्थिति अपडेट की आवश्यकता होती है,जेएस-एक्स6एस448 हार्डवेयर चैनलों के साथ एक मल्टी-बैंड, मल्टी-नक्षत्र GNSS रिसीवर और उप-10 ms विलंबता के साथ 100 Hz अपडेट दर है। यह सिंगल-एंटीना (पोजिशनिंग) और डुअल-एंटीना (पोजिशनिंग प्लस हेडिंग और एटीट्यूड) संस्करणों में उपलब्ध है, और यह समृद्ध इंटरफेस के साथ AIM+, LOCK+, APME+, IONO+, और RAIM+ हस्तक्षेप सुरक्षा को जोड़ती है - तीन UARTs, टाइप-सी यूएसबी, और एक ईथरनेट पोर्ट - साथ ही मुख्यधारा के ओपन-सोर्स ऑटोपायलट के साथ संगतता।
मॉड्यूल, रिसीवर और एंटेना की पूरी जंपस्टार रेंज का पता लगाया जा सकता हैजंपस्टार उत्पाद पृष्ठ.
स्वायत्त रोबोटों के लिए GNSS पोजिशनिंग सिस्टम डिजाइन करना
जीएनएसएस रिसीवर या मॉड्यूल एक बड़ी श्रृंखला में एक कड़ी है, और सिस्टम केवल अपनी सबसे कमजोर कड़ी के रूप में ही प्रदर्शन करता है। रोबोट प्लेटफॉर्म के लिए एक पूर्ण जीएनएसएस-आधारित पोजिशनिंग सिस्टम में आमतौर पर शामिल होते हैं:
- GNSS रिसीवर या मॉड्यूल- पोजिशनिंग इंजन जो स्थिति, वेग और वैकल्पिक रूप से शीर्षक उत्पन्न करता है।
- जीएनएसएस एंटीना- आवृत्ति बैंड और मल्टीपाथ वातावरण के लिए चयनित; प्लेटफ़ॉर्म पर एंटीना प्लेसमेंट उतना ही मायने रखता है जितना कि रिसीवर का।
- RTK सुधार डेटा- एक बेस स्टेशन या नेटवर्क सेवा जो सेंटीमीटर-स्तर की सटीकता की आवश्यकता होने पर आरटीसीएम सुधार प्रदान करती है।
- रोबोट नियंत्रक- वह कंप्यूटर जो पोजिशनिंग डेटा की खपत करता है और नेविगेशन लॉजिक चलाता है।
- सेंसर फ्यूजन- निरंतरता और मजबूती के लिए एक IMU, ओडोमेट्री और अन्य सेंसर के साथ GNSS का संयोजन।
- नेविगेशन और गति नियंत्रण- एल्गोरिदम जो फ्यूज्ड स्थिति और हेडिंग को स्टीयरिंग और ड्राइव कमांड में बदल देते हैं।
इस प्रणाली का वास्तविक दुनिया का प्रदर्शन रिसीवर की स्पेक शीट से अधिक पर निर्भर करता है: एंटीना स्थापना और आकाश दृश्य, सुधार डेटा गुणवत्ता, उपग्रह दृश्यता, आरएफ वातावरण, नियंत्रक वास्तुकला, संलयन एल्गोरिथ्म और सॉफ्टवेयर स्टैक सभी योगदान करते हैं। एक ओईएम जो जीएनएसएस सबसिस्टम को रोबोट के एक इंजीनियर हिस्से के रूप में मानता है - एंटीना, सुधार और सॉफ्टवेयर के साथ निर्दिष्ट, एकीकृत और मान्य - डिजाइन के अंत में चेसिस पर एक रिसीवर को बोल्ट करने की तुलना में कहीं अधिक विश्वसनीय नेविगेशन प्राप्त करता है।
निष्कर्ष
जीएनएसएस स्वायत्त रोबोट और मोबाइल प्लेटफार्मों के लिए एक आवश्यक पूर्ण स्थिति संदर्भ प्रदान करता है, और स्वायत्त रोबोट के लिए जीएनएसएस पोजिशनिंग आउटडोर प्लेटफॉर्म बनाने वाले ओईएम के लिए एक मुख्य प्रौद्योगिकी निर्णय बन गया है। RTK उन अनुप्रयोगों के लिए सेंटीमीटर स्तर तक सटीकता में सुधार करता है जो सटीक, दोहराने योग्य नेविगेशन की मांग करते हैं। प्लेटफ़ॉर्म के आधार पर, सही विकल्प एम्बेडेड एकीकरण के लिए एक कॉम्पैक्ट GNSS मॉड्यूल, सेंटीमीटर-स्तर के काम के लिए एक RTK रिसीवर, एक दोहरे एंटीना समाधान जहां शीर्षक मायने रखता है, गतिशील नियंत्रण के लिए एक उच्च-अद्यतन-दर रिसीवर, या कठिन वातावरण में अधिकतम मजबूती के लिए एक बहु-आवृत्ति प्रणाली हो सकती है।
एप्लिकेशन जो भी दिशा लेता है, व्यावहारिक मार्ग समान होता है: मिशन से पोजिशनिंग बजट को परिभाषित करें, वास्तविक वातावरण में प्रौद्योगिकी को मान्य करें, और जीएनएसएस सबसिस्टम को बाद के विचार के बजाय रोबोट के डिज़ाइन किए गए हिस्से के रूप में एकीकृत करें।
एक स्वायत्त रोबोट या मोबाइल प्लेटफ़ॉर्म का निर्माण?
JUMPSTAR स्वायत्त रोबोट, मोबाइल प्लेटफ़ॉर्म, यूएवी और उच्च-सटीक अनुप्रयोगों में OEM एकीकरण के लिए डिज़ाइन किए गए GNSS मॉड्यूल, RTK रिसीवर और पोजिशनिंग समाधान प्रदान करता है।
अपनी GNSS आवश्यकताओं पर चर्चा करने के लिए JUMPSTAR से संपर्क करें.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


