












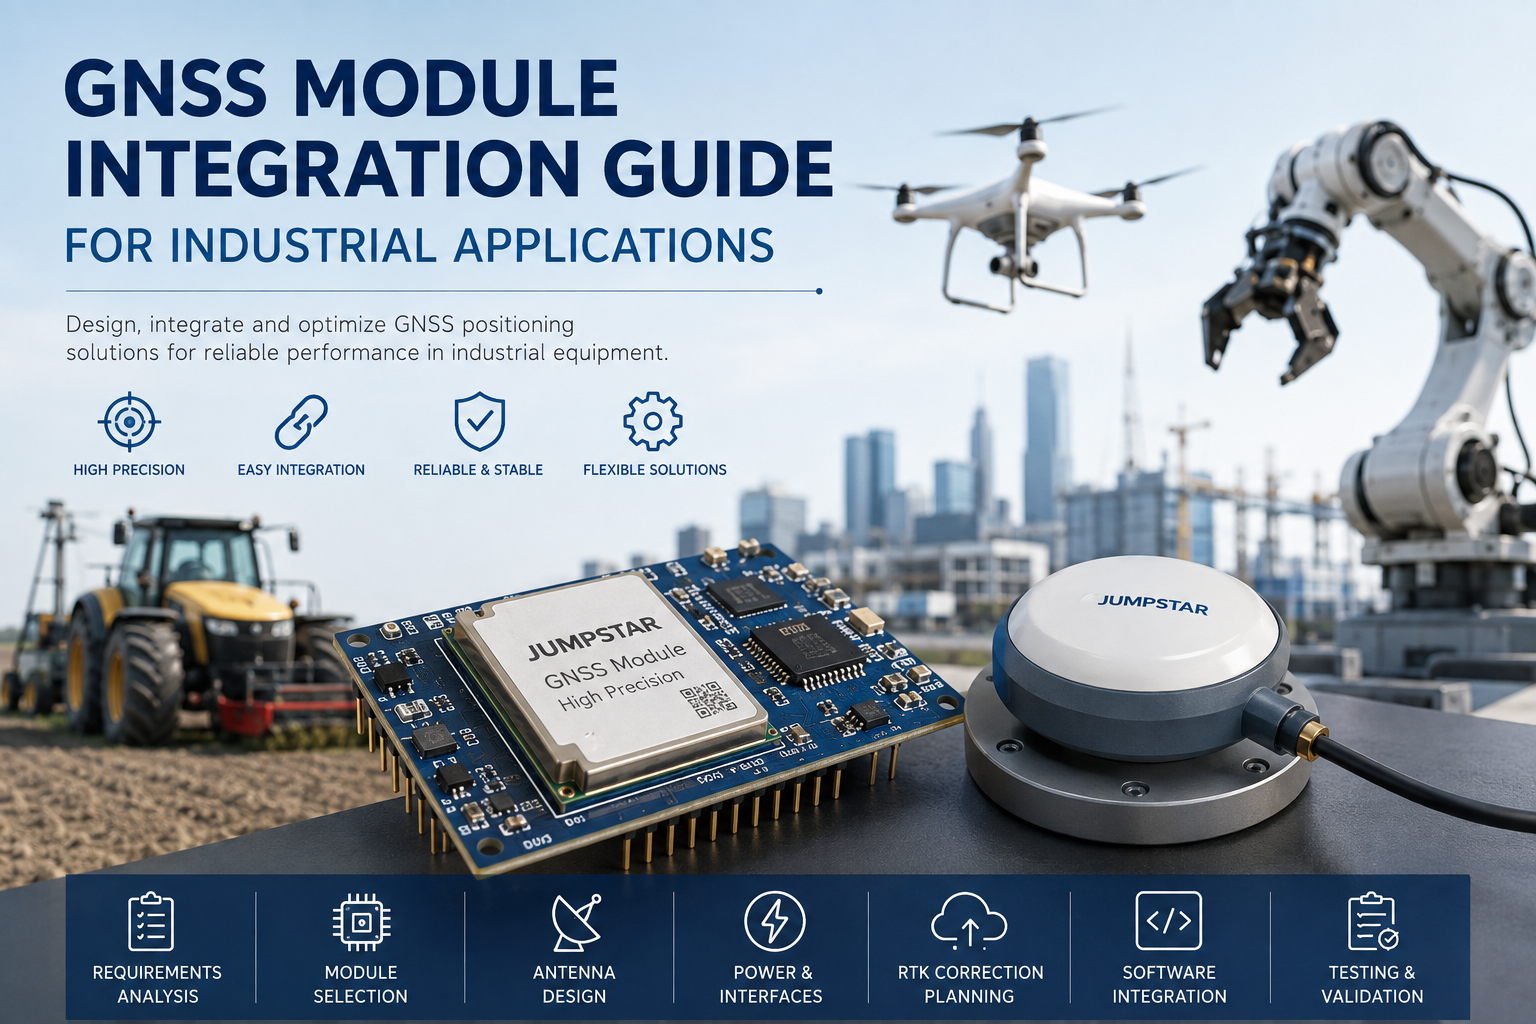
यूएवी, स्वायत्त रोबोट, कृषि मशीनरी, सर्वेक्षण उपकरण, औद्योगिक वाहन और मोबाइल प्लेटफॉर्म तेजी से एक कोर सबसिस्टम के रूप में जीएनएसएस स्थिति पर निर्भर करते हैं। एक OEM के लिए, GNSS मॉड्यूल को एकीकृत करना केवल एक एंटीना को जोड़ने और निर्देशांक पढ़ने का मामला नहीं है। एक उपकरण वास्तव में क्षेत्र में जो प्रदर्शन प्राप्त करता है, उसे एंटीना, आरएफ लेआउट, बिजली की आपूर्ति, इंटरफेस, सुधार डेटा, सॉफ्टवेयर और स्थापना वातावरण द्वारा आकार दिया जाता है।जीएनएसएस मॉड्यूल एकीकरणअपने आप में एक डिजाइन अनुशासन है - और इसे जल्दी प्राप्त करना बड़े पैमाने पर उत्पादन के बाद इसे ठीक करने की तुलना में कहीं सस्ता है।
औद्योगिक उपकरणों के लिए GNSS मॉड्यूल एकीकरण क्यों मायने रखता है
औद्योगिक उपकरण कई अलग-अलग तरीकों से GNSS का उपयोग करते हैं:पोजिशनिंगडिवाइस के वास्तविक समय स्थान की रिपोर्ट करने के लिए,नेविगेशनमार्ग योजना और स्वचालित मार्गदर्शन का समर्थन करने के लिए,मशीनी परिचालनस्व-ड्राइविंग वाहनों, रोबोट और कृषि मशीनरी में स्थिति इनपुट को खिलाने के लिए,मानचित्रण और डेटा संग्रहसर्वेक्षण और निरीक्षण के लिए, और कुछ प्रणालियों मेंसमय और सिंक्रनाइज़ेशनGNSS घड़ी से। प्रत्येक औद्योगिक उपकरण को सेंटीमीटर-स्तरीय RTK की आवश्यकता नहीं होती है। आवश्यकताएँ बुनियादी ट्रैकिंग के लिए मानक GNSS से लेकर, सब-मीटर पोजिशनिंग के माध्यम से, उन अनुप्रयोगों के लिए उच्च-सटीक RTK तक होती हैं जहां सटीकता सीधे काम की गुणवत्ता को प्रभावित करती है।
चरण 1 - आवेदन आवश्यकताओं को परिभाषित करें
आवश्यकताओं से शुरू करें, मॉड्यूल से नहीं। किसी भी हार्डवेयर का मूल्यांकन करने से पहले निम्नलिखित का दस्तावेजीकरण करें: आवश्यक स्थिति सटीकता, स्थिर या गतिशील संचालन, इनडोर और आउटडोर वातावरण, अद्यतन दर, विलंबता, आकार प्रतिबंध, बिजली बजट, आवश्यक इंटरफेस, एंटीना कॉन्फ़िगरेशन, सुधार डेटा की आवश्यकता और ऑपरेटिंग तापमान रेंज।
अलग-अलग प्लेटफ़ॉर्म इन कारकों को अलग-अलग तरीके से तौलते हैं। Aयूएवीआमतौर पर आकार, वजन, शक्ति, अद्यतन दर, विलंबता और आरटीके शीर्षक को प्राथमिकता देता है।कृषि मशीनरीRTK सटीकता, दोहराव, स्थिर उपग्रह ट्रैकिंग और लंबी अवधि के संचालन पर जोर देता है।सर्वेक्षण उपकरणआरटीके प्रदर्शन, बहु-आवृत्ति और बहु-नक्षत्र समर्थन और विश्वसनीय सुधार डेटा की मांग करता है।स्वायत्त रोबोटस्थिति निरंतरता, अद्यतन दर, शीर्षक और सेंसर एकीकरण के बारे में सबसे अधिक ध्यान रखें।
चरण 2 - सही GNSS मॉड्यूल चुनें
चयन सटीकता ग्रेड के साथ शुरू होता है जिसकी एप्लिकेशन को वास्तव में आवश्यकता होती है: मानक स्थिति, उप-मीटर स्थिति या सेंटीमीटर-स्तरीय आरटीके। नक्षत्र समर्थन (उत्पाद के आधार पर जीपीएस, बीडीएस, ग्लोनास, गैलीलियो, क्यूजेडएसएस, एनएवीआईसी और एसबीएएस) यह निर्धारित करता है कि किसी दिए गए क्षेत्र में कितने उपग्रह दिखाई दे रहे हैं, इसलिए पुष्टि करें कि प्रत्येक मॉड्यूल अपने आधिकारिक विनिर्देश के खिलाफ क्या समर्थन करता है। उच्च-सटीक कार्य के लिए आवृत्ति समर्थन मायने रखता है: बहु-आवृत्ति रिसेप्शन (उदाहरण के लिए L1/L2 या L1/L5) रिसीवर को आयनोस्फेरिक त्रुटि का अनुमान लगाने और रद्द करने देता है, जो RTK आरंभीकरण को तेज करता है और मजबूती में सुधार करता है। अंत में, अद्यतन दर और विलंबता की जांच करें - यूएवी, रोबोट और स्वायत्त वाहन जैसे गतिशील प्लेटफॉर्म विशेष रूप से कम-विलंबता स्थिति आउटपुट के प्रति संवेदनशील हैं।
चरण 3 - GNSS एंटीना का चयन करें और एकीकृत करें
एक GNSS मॉड्यूल और उसके एंटीना को स्वतंत्र रूप से डिज़ाइन नहीं किया जा सकता है। मॉड्यूल और एंटीना के बीच आवृत्ति संगतता पहली जांच है, इसके बाद एंटीना लाभ, एलएनए प्रदर्शन, केबल हानि, कनेक्टर विकल्प, प्लेसमेंट, ग्राउंड प्लेन और आरएफ हस्तक्षेप होता है। एंटीना को आकाश के स्पष्ट दृश्य के साथ रखा जाना चाहिए, बड़े धातु अवरोधों, उच्च-आवृत्ति ट्रांसमीटरों और मोटर या उच्च-शक्ति इलेक्ट्रॉनिक्स से दूर, सावधानीपूर्वक केबल रूटिंग के साथ। स्वीकार्य भौतिक दूरी विशिष्ट डिजाइन पर निर्भर करती है, इसलिए एक निश्चित नियम मानने के बजाय वास्तविक यांत्रिक असेंबली पर प्लेसमेंट को मान्य करें।
उच्च-सटीक उत्पादों के लिए, एंटीना की गुणवत्ता एक अच्छी नहीं है: लाभ पैटर्न, चरण केंद्र स्थिरता और मल्टीपाथ अस्वीकृति सीधे माप को प्रभावित करती है मॉड्यूल प्रक्रियाएं। एक रिसीवर जो एक बेंच पर अच्छा प्रदर्शन करता है, वह अनुपयुक्त एंटीना के साथ जोड़े जाने पर क्षेत्र में खराब प्रदर्शन कर सकता है। JUMPSTAR एक प्रदान करता हैजीएनएसएस एंटेनाविभिन्न एकीकरण आवश्यकताओं से मेल खाने के लिए पैच, पेचदार और चोक रिंग डिज़ाइन को कवर करने वाली रेंज।
चरण 4 - पावर और इंटरफ़ेस डिज़ाइन पर विचार करें
पावर और इंटरफेस औद्योगिक एकीकरण के सबसे कम आंके जाने वाले हिस्से हैं। पावर साइड पर, इनपुट वोल्टेज रेंज, खपत, आपूर्ति स्थिरता और विद्युत शोर की जांच करें - मॉड्यूल के पास नियामकों और मोटर्स को स्विच करने से जीएनएसएस प्रदर्शन कम हो सकता है। इंटरफ़ेस पक्ष पर, UART, USB, ईथरनेट, I2C और CAN सभी का उपयोग औद्योगिक डिजाइनों में किया जाता है, लेकिन उपलब्ध विशिष्ट इंटरफेस व्यक्तिगत मॉड्यूल मॉडल पर निर्भर करते हैं, इसलिए होस्ट डिज़ाइन को लॉक करने से पहले उत्पाद दस्तावेज़ीकरण के खिलाफ उनकी पुष्टि करें।
चरण 5 - आरटीके सुधार डेटा की योजना बनाएं
यदि एप्लिकेशन को RTK की आवश्यकता है, तो हार्डवेयर समाप्त होने से पहले सुधार स्रोत की योजना बनाएं। विकल्पों में एक निजी बेस स्टेशन, नेटवर्क सुधार (सीओआरएस-शैली सेवाएं) और रेडियो, सेलुलर या इंटरनेट पर वितरित आरटीसीएम सुधार डेटा शामिल हैं। अंतिम आरटीके प्रदर्शन संयुक्त रूप से जीएनएसएस मॉड्यूल, सुधार डेटा, एक उपयुक्त एंटीना और उचित सिस्टम एकीकरण द्वारा निर्धारित किया जाता है - एक मजबूत आरटीके मॉड्यूल अविश्वसनीय सुधार वितरण या खराब एकीकृत आरएफ श्रृंखला की भरपाई नहीं कर सकता है। जंपस्टार काउच्च परिशुद्धता आरटीके मॉड्यूलमानक सुधार वर्कफ़्लो के साथ युग्मित करने के लिए डिज़ाइन किए गए हैं।
चरण 6 - जटिल ऑपरेटिंग वातावरण पर विचार करें
औद्योगिक उपकरण काम करते हैं जहां संकेतों को चुनौती दी जाती है: शहरी क्षेत्र, इमारतों के पास, कृषि क्षेत्रों में, औद्योगिक स्थलों पर, बिजली के उपकरणों के करीब और उच्च-कंपन प्लेटफार्मों पर। तीन प्रभाव हावी हैं।मल्टीपाथ- इमारतें, वाहन और धातु संरचनाएं एंटीना तक पहुंचने से पहले जीएनएसएस संकेतों को प्रतिबिंबित करती हैं।आरएफ हस्तक्षेप- डिवाइस के अपने इलेक्ट्रॉनिक्स और आसपास के रेडियो उपकरण GNSS रिसेप्शन को बाधित कर सकते हैं।कंपन और गति- यूएवी, रोबोट और कृषि मशीनें यांत्रिक कंपन के साथ गतिशील गति को जोड़ती हैं। शमन में बहु-आवृत्ति और बहु-नक्षत्र ट्रैकिंग, हस्तक्षेप और मल्टीपाथ शमन, दोहरे एंटीना पोजिशनिंग और आईएमयू के साथ सेंसर संलयन शामिल हैं।
चरण 7 - GNSS को होस्ट सिस्टम के साथ एकीकृत करें
एक GNSS मॉड्यूल शायद ही कभी अकेले काम करता है। यह उत्पाद के आधार पर एक उड़ान नियंत्रक, वाहन नियंत्रक, औद्योगिक कंप्यूटर, एमसीयू, पीएलसी, नेविगेशन सॉफ्टवेयर या आईएमयू के साथ डेटा का आदान-प्रदान करता है। विशिष्ट प्रवाह सरल है:
उच्च-गतिशीलता प्लेटफार्मों के लिए, आईएमयू के साथ जीएनएसएस को फ्यूज करना संक्षिप्त सिग्नल आउटेज के माध्यम से स्थिति आउटपुट बनाए रखता है और डिवाइस के स्थिर होने पर शीर्षक प्रदान करता है। लेकिन जीएनएसएस अकेले एक नेविगेशन कार्य को पूरा नहीं करता है - यह स्थिति इनपुट की आपूर्ति करता है, और होस्ट सिस्टम उस इनपुट को मार्गदर्शन, नियंत्रण या डेटा लॉगिंग में बदल देता है।
बड़े पैमाने पर उत्पादन से पहले परीक्षण और सत्यापन
पूरे डिवाइस को मान्य करें, न कि केवल मॉड्यूल को। एक ज्ञात संदर्भ के खिलाफ स्थिति सटीकता का परीक्षण करें, आरटीके आरंभीकरण गति की जांच करें और स्थिरता को ठीक करें, और विभिन्न वातावरणों में सिग्नल उपलब्धता को मापें। वास्तविक प्लेटफॉर्म पर गतिशील परीक्षण चलाएं - यूएवी, वाहन, रोबोट या कृषि मशीन - क्योंकि गति एंटीना प्रदर्शन और मल्टीपाथ को बदलती है। डिवाइस के अपने इलेक्ट्रॉनिक्स की पुष्टि करने के लिए आरएफ वातावरण का परीक्षण करें, जीएनएसएस रिसेप्शन को कम नहीं करते हैं, और ऑपरेटिंग रेंज में तापमान और विश्वसनीयता सत्यापित करते हैं। प्रयोगशाला प्रदर्शन और वास्तविक दुनिया की प्रणाली का प्रदर्शन हमेशा समान नहीं होता है, यही वजह है कि बड़े पैमाने पर उत्पादन से पहले पूरे मशीन परीक्षण पर समझौता नहीं किया जा सकता है।
सामान्य GNSS एकीकरण गलतियाँ
OEM GNSS परियोजनाओं में सबसे अधिक बार होने वाली त्रुटियाँ एक पहचानने योग्य पैटर्न का पालन करती हैं:
- केवल सटीकता के आधार पर एक मॉड्यूल चुनना- इंटरफेस, बिजली, पर्यावरण और एंटीना संगतता को अनदेखा करते हुए "सेंटीमीटर-स्तर" पर ध्यान केंद्रित करना।
- एंटीना डिजाइन की अनदेखी- खराब तरीके से चुने गए या खराब तरीके से रखे गए एंटीना के साथ जोड़ा गया एक अच्छा रिसीवर क्षेत्र में खराब प्रदर्शन करता है।
- खराब आरएफ लेआउट- डिजिटल सर्किट, पावर स्टेज और संचार रेडियो जीएनएसएस रिसेप्शन में हस्तक्षेप करते हैं।
- अपर्याप्त सुधार डेटा योजना- एक विश्वसनीय सुधार स्रोत के बिना एक आरटीके प्रणाली कभी भी अपनी रेटेड सटीकता प्रदान नहीं करती है।
- केवल खुले आसमान की परिस्थितियों में परीक्षण- शहरी, धातु या औद्योगिक वातावरण में प्रदर्शन में गिरावट आती है जो कभी भी परीक्षण योजना का हिस्सा नहीं थे।
OEM एकीकरण के लिए JUMPSTAR GNSS समाधान
JUMPSTAR GNSS पोजिशनिंग सिस्टम के पूर्ण निर्माण खंड प्रदान करता है:जीएनएसएस मॉड्यूल, आरटीके मॉड्यूल,जीएनएसएस ओईएम बोर्ड, रिसीवर,एंटेना, पोजिशनिंग टर्मिनल और OEM/ODM समाधान। क्योंकि एकीकरण की आवश्यकता सटीकता, आकार, शक्ति, इंटरफ़ेस, एंटीना और एप्लिकेशन से भिन्न होती है, JUMPSTAR एक आकार-फिट-सभी मॉड्यूल को मजबूर करने के बजाय डिवाइस की पेशकश को तैयार करता है। तीन उदाहरण सीमा को दर्शाते हैं:
JS-AD56UB8 - मानक GNSS एकीकरण
उच्च संवेदनशीलता (-167 डीबीएम), 10 हर्ट्ज अद्यतन दर और उप-मीटर सटीकता के साथ एक कॉम्पैक्ट मल्टी-जीएनएसएस मॉड्यूल। इसका छोटा पदचिह्न और कम जटिलता इसे यूएवी, हैंडहेल्ड डिवाइस, लॉजिस्टिक्स और ऑटोमोटिव ट्रैकिंग के लिए एक सीधा विकल्प बनाती है जहां मानक स्थिति पर्याप्त है। देखेंजेएस-AD56UB8पूर्ण विनिर्देशों के लिए।
JS-M6D - मल्टी-फ्रीक्वेंसी RTK एकीकरण
सेंटीमीटर-स्तरीय सटीकता और 96 खोज चैनलों के साथ एक बहु-नक्षत्र, बहु-आवृत्ति आरटीके मॉड्यूल, जो जीपीएस, बीडीएस, ग्लोनास और गैलीलियो का समर्थन करता है। यह सटीक कृषि, सर्वेक्षण और मशीन नियंत्रण के लिए उपयुक्त है जहां आरटीके सुधार डेटा उपलब्ध है और दोहरी आवृत्ति ट्रैकिंग आरंभीकरण को तेज करती है। देखेंजेएस-एम6डीपूर्ण विनिर्देशों के लिए।
JS-BCK43H-3 - जटिल वातावरण के लिए RTK + IMU
एक अंतर्निर्मित IMU, 0.2° शीर्षक सटीकता और 60 dB विरोधी हस्तक्षेप क्षमता के साथ एक दोहरे एंटीना RTK मॉड्यूल। एकीकृत जड़त्वीय सेंसर छोटे जीएनएसएस आउटेज के माध्यम से स्थिति आउटपुट को बनाए रखता है, जो इसे हस्तक्षेप स्रोतों के पास काम करने वाले ड्रोन, रोबोट और स्वायत्त प्लेटफार्मों के लिए अच्छी तरह से अनुकूल बनाता है। देखेंजेएस-बीसीके43एच-3पूर्ण विनिर्देशों के लिए।
निष्कर्ष
सफल GNSS मॉड्यूल एकीकरण एक उच्च-सटीकता मॉड्यूल चुनने से कहीं अधिक है। पूरी प्रणाली - मॉड्यूल, एंटीना, आरएफ डिजाइन, पावर, इंटरफेस, सुधार डेटा, सॉफ्टवेयर और सिस्टम परीक्षण - यह निर्धारित करती है कि तैयार डिवाइस क्षेत्र में क्या प्रदान करता है। पहले आवश्यकताओं को परिभाषित करें, मॉड्यूल को एप्लिकेशन से मिलाएं, एंटीना और आरएफ लेआउट को डिजाइन के हिस्से के रूप में मानें, और बड़े पैमाने पर उत्पादन से पहले वास्तविक मंच पर मान्य करें। जंपस्टार औद्योगिक और बुद्धिमान उपकरण विकसित करने वाले निर्माताओं के लिए जीएनएसएस मॉड्यूल, आरटीके समाधान, ओईएम बोर्ड, रिसीवर, एंटेना और अनुकूलित पोजिशनिंग समाधान प्रदान करता है।अपनी GNSS एकीकरण आवश्यकताओं पर चर्चा करने के लिए JUMPSTAR से संपर्क करें।
.png?imageMogr2/format/webp)
.png?imageMogr2/format/webp)


